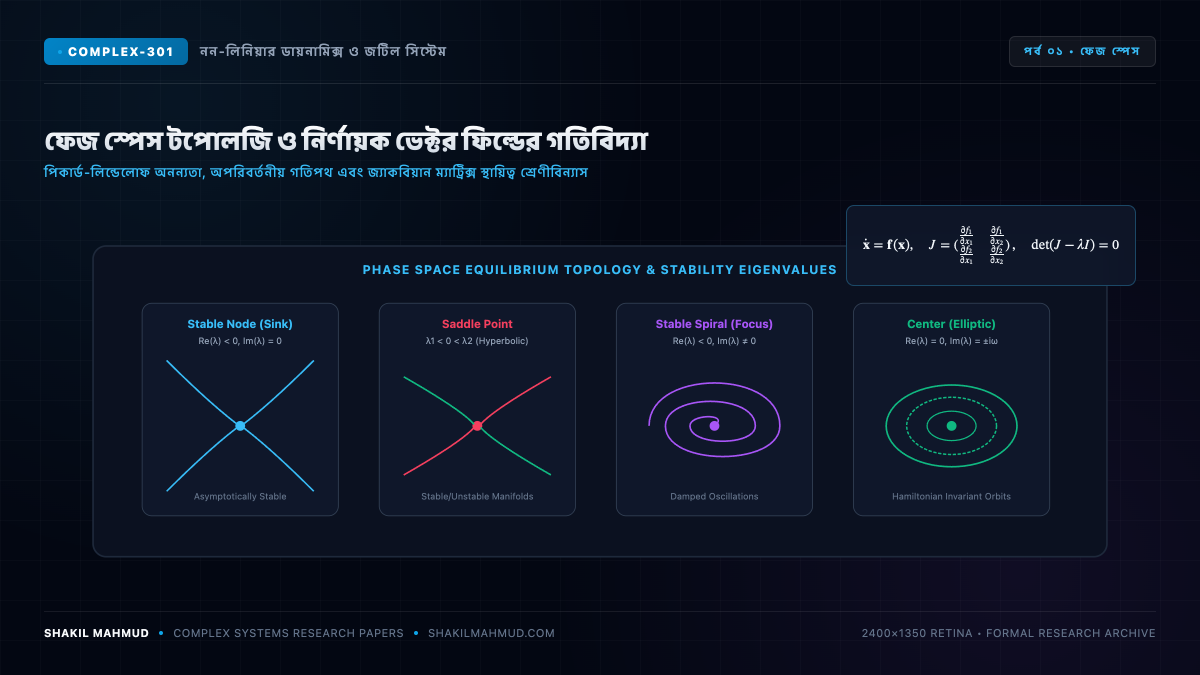
আধুনিক নন-লিনিয়ার গতিবিদ্যার ভিত্তি স্থাপিত হয়েছিল হেনরি পোয়াঁকারের একটি বৈপ্লবিক দর্শনের ওপর: নন-লিনিয়ার ব্যবস্থার জন্য জটিল বিশ্লেষণাত্মক গাণিতিক সমাধান খোঁজার পরিবর্তে, অবিচ্ছিন্ন ফেজ স্পেস (Phase Space)-এ গতিপথ বা ট্র্যাজেক্টরির সামগ্রিক জ্যামিতিক ও টপোলজিক্যাল আচরণ অনুধাবন করাই বিজ্ঞানের মূল লক্ষ্য।
১. ভেক্টর ফিল্ড ও ফেজ ফ্লো
একটি $n$-মাত্রিক স্বায়ত্তশাসিত ডায়নামিক্যাল সিস্টেমকে প্রথম-ক্রমের অন্তরক সমীকরণ দ্বারা সংজ্ঞায়িত করা হয়:
[
dot{mathbf{x}} = mathbf{f}(mathbf{x}), quad mathbf{x} in mathbb{R}^n
]
এখানে $mathbf{f}(mathbf{x})$ হলো একটি ভেক্টর ফিল্ড যা ফেজ স্পেসের প্রতিটি বিন্দুতে একটি বেগ ভেক্টর অর্পণ করে। সময়ের সাথে এই কণার স্থানান্তরকে ফেজ ফ্লো (Phase Flow) $phi_t(mathbf{x})$ বলা হয়।
পিকার্ড-লিন্ডেলোফ উপপাদ্য (Picard-Lindelöf Theorem) অনুসারে, ভেক্টর ফিল্ড মসৃণ হলে প্রতিটি প্রারম্ভিক বিন্দু থেকে কেবল একটি এবং কেবলমাত্র একটি অনন্য গতিপথ তৈরি হতে পারে। এর গভীর টপোলজিক্যাল তাৎপর্য হলো: স্বায়ত্তশাসিত ফেজ স্পেসে দুটি ভিন্ন ট্র্যাজেক্টরি কখনোই একে অপরকে ছেদ করতে বা পরস্পরকে অতিক্রম করতে পারে না।
২. সাম্যাবস্থা ও জ্যাকবিয়ান ম্যাট্রিক্স
যেখানে গতিবেগ শূন্য হয়ে যায় ($mathbf{f}(mathbf{x}^*) = mathbf{0}$), তাকে স্থির বিন্দু (Fixed Point বা Equilibrium) বলা হয়। এই বিন্দুর চারপাশের স্থায়িত্ব যাচাই করতে জ্যাকবিয়ান ম্যাট্রিক্স $J = nabla mathbf{f}$ ব্যবহার করে সিস্টেমটিকে লিনিয়ারাইজ করা হয়:
[
dot{boldsymbol{xi}} approx J(mathbf{x}^*) boldsymbol{xi}
]
জ্যাকবিয়ান ম্যাট্রিক্সের বৈশিষ্ট্যসূচক আইগেনমানগুলো ($lambda$) নির্ধারণ করে সিস্টেমটি স্থিতিশীল থাকবে, নাকি অস্থিতিশীল হয়ে ছিটকে যাবে।
৩. দ্বিমাত্রিক ফেজ স্পেসের টপোলজিক্যাল রূপরেখা
দ্বিমাত্রিক তলে জ্যাকবিয়ান ম্যাট্রিক্সের ট্রেস ($tau = text{Tr}(J)$) এবং নির্ণায়ক ($Delta = det(J)$)-এর ভিত্তিতে সাম্যাবস্থাগুলোকে শ্রেণীবদ্ধ করা হয়:
- স্যাডল পয়েন্ট (Saddle Point, $Delta < 0$): একটি দিক বরাবর আকর্ষণ এবং অন্য দিক বরাবর বিকর্ষণ ঘটে। এটি অত্যন্ত অস্থিতিশীল।
- স্থিতিশীল নোড (Stable Node, $Delta > 0, tau < 0, tau^2 ge 4Delta$): সমস্ত গতিপথ সরাসরি সাম্যাবস্থার দিকে নেমে এসে বিলীন হয়।
- স্থিতিশীল সর্পিল (Stable Spiral, $Delta > 0, tau < 0, tau^2 < 4Delta$): গতিপথগুলো ঘুরতে ঘুরতে কেন্দ্রের দিকে সংকুচিত হয় (স্যাঁতসেঁতে দোলন)।
- সেন্টার (Center, $Delta > 0, tau = 0$): গতিপথগুলো কেন্দ্রের চারপাশে অনন্তকাল আবদ্ধ উপবৃত্তাকার পথে ঘুরতে থাকে (সংরক্ষণশীল সিস্টেম)।
৪. হার্টম্যান-গ্রোবম্যান উপপাদ্য
হার্টম্যান-গ্রোবম্যান উপপাদ্য প্রমাণ করে যে, যতক্ষণ পর্যন্ত আইগেনমানের বাস্তব অংশ অশূন্য থাকে ($text{Re}(lambda) neq 0$), ততক্ষণ পর্যন্ত নন-লিনিয়ার সিস্টেমের প্রকৃত আচরণ হুবহু তার লিনিয়ারাইজড জ্যাকবিয়ান সমীকরণের সাথে টপোলজিক্যালি সমতুল্য থাকে।




