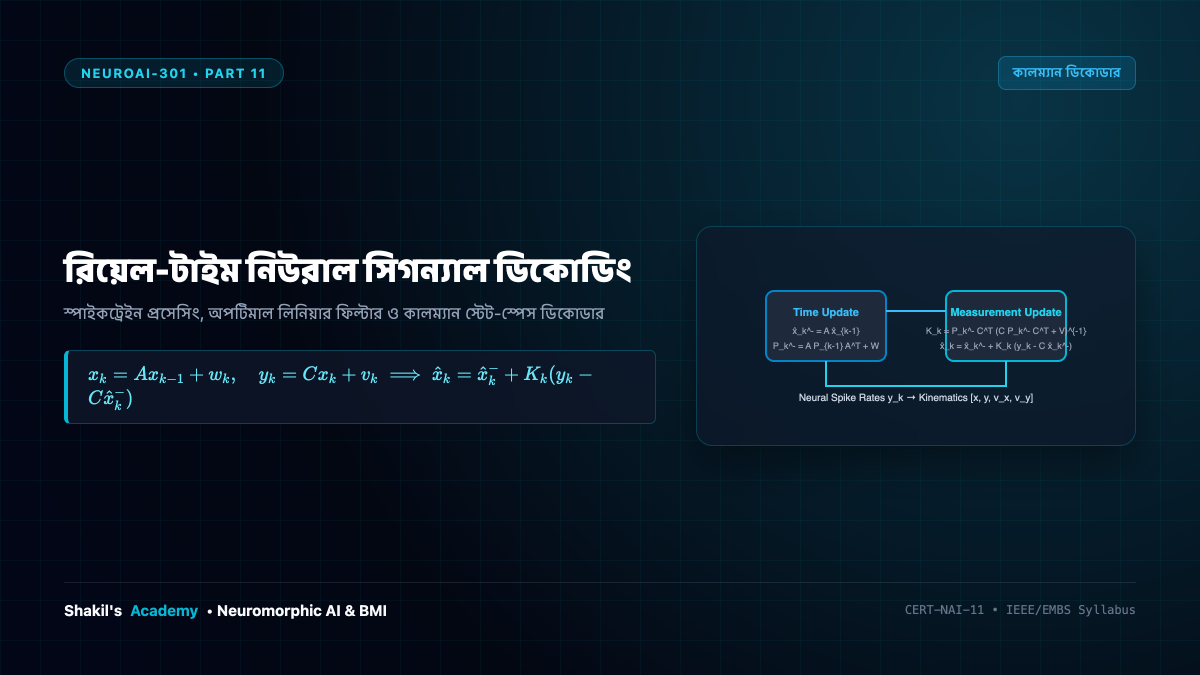
ব্রেন-মেশিন ইন্টারফেসের সবচেয়ে গুরুত্বপূর্ণ চ্যালেঞ্জ হলো মস্তিষ্কের হাজার হাজার নিউরনের বিশৃঙ্খল বৈদ্যুতিক সংকেত থেকে মানুষের অঙ্গপ্রত্যঙ্গ নাড়ানোর সুনির্দিষ্ট ইচ্ছা বা লক্ষ্যকে রিয়েল-টাইমে (২০ মিলিসেকেন্ডের কম সময়ে) নিখুঁতভাবে ডিকোড করা। এই পর্বে আমরা ফ্রন্ট-এন্ড স্পাইক ডিটেকশন থেকে শুরু করে বিখ্যাত উইনার লিনিয়ার ফিল্টার এবং কালম্যান ফিল্টার ডিকোডার-এর গাণিতিক ভিত্তি পর্যালোচনা করব।
১. স্পাইক ডিটেকশন ও বিনিং
কাঁচা ভোল্টেজ সিগন্যালকে প্রথমে ৩০০ হার্টজ থেকে ৬ কিলোহার্টজে ব্যান্ডপাস ফিল্টার করা হয়। এরপর কুইরোগার অ্যাডাপ্টিভ নয়েজ থ্রেশহোল্ড অতিক্রমকারী স্পাইকগুলোকে ২০-৫০ মিলিসেকেন্ডের টাইমে গুনে নিউরাল ফায়ারিং ভেক্টর (mathbf{y}_k) তৈরি করা হয়।
২. কালম্যান স্টেট-স্পেস ডিকোডার
কালম্যান ফিল্টার একটি দুই-ধাপ বিশিষ্ট চমৎকার বায়েশিয়ান অ্যালগরিদম:
কাইনেমেটিক্স মডেল (গতিবিধি অনুমান): নিউটনের গতিবিদ্যা মেনে হাত বা কার্সারের বর্তমান অবস্থান ও বেগের পূর্বাভাস দেয়: (mathbf{x}_k = mathbf{A} mathbf{x}_{k-1} + mathbf{w}_k)।
মেজারমেন্ট আপডেট (নিউরাল সংশোধন): নতুন প্রাপ্ত নিউরাল স্পাইকের সাথে পূর্বাভাসিত অবস্থান মিলিয়ে কালম্যান গেইন (mathbf{K}_k) প্রয়োগ করে সবচেয়ে নিখুঁত অবস্থান নির্ধারণ করে:
[
hat{mathbf{x}}_k = hat{mathbf{x}}_k^- + mathbf{K}_k (mathbf{y}_k – mathbf{C} hat{mathbf{x}}_k^-)
]
এর ফলে কোনো কাঁপুনি ছাড়াই রোবোটিক হাত অত্যন্ত মসৃণভাবে পরিচালিত হয়।
Share:
শাকিল মাহমুদ সজল
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা নিউরোমরফিক ইঞ্জিনিয়ারিং ও ব্রেন-মেশিন ইন্টারফেস→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
রবার্ট মে কর্তৃক লজিস্টিক ম্যাপে ক্যাওস আবিষ্কারের ইতিহাস, ফাইগেনবাউম সার্বজনীন ধ্রুবক ৪.৬৬৯২, ফ্র্যাক্টাল বিভাজন বৃক্ষ এবং বাটারফ্লাই ইফেক্টের গভীর বাংলা রূপরেখা।
তরল ও বাতাসের জন্য নিউটনের সূত্র: পরিচলন ত্বরণ, সান্দ্র ঘর্ষণ, রেনল্ডস সংখ্যা এবং ক্লে ম্যাথমেটিক্স ইনস্টিটিউটের ১০ লক্ষ ডলার পুরস্কারের অমীমাংসিত মিলেনিয়াম...
১৭৪৬ সালে দালঁবের কর্তৃক প্রথম আংশিক ব্যবকলনীয় সমীকরণ আবিষ্কারের ইতিহাস, টানটান তার থেকে তরঙ্গ সমীকরণের নিখুঁত প্রতিপাদন এবং ম্যাক্সওয়েলের আলো ও কোয়ান্টাম...
(updated )•2 min read
সম্পাদকীয় একাডেমি
লার্নার পোর্টাল ও ক্লাউড সিঙ্ক
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (43 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics
Nuclear Physics, Fusion Energy & Advanced Reactors (ENERGY-201)20 Parts • Nuclear Physics, Thermonuclear Plasmas & Reactor Engineering
Autonomous Robotics, Kinematics & Spatial Intelligence (ROBOT-201)20 Parts • Robotic Kinematics, Dynamics, SLAM & Embodied AI
Modern Cryptography, Zero-Knowledge & Post-Quantum Security (CRYPTO-301)20 Parts • Mathematical Cryptography, Complexity Theory & Zero-Knowledge Systems