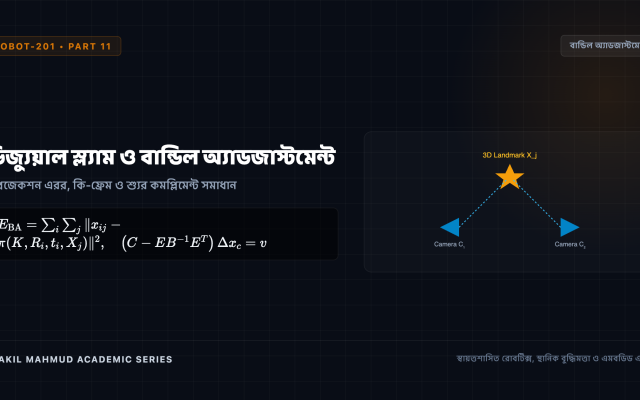
ফিচার-ভিত্তিক বনাম সরাসরি ভিজ্যুয়াল স্ল্যাম, এপিপোলার জ্যামিতি, অপটিক্যাল ফ্লো, ফোটোমেট্রিক উজ্জ্বলতা অপ্টিমাইজেশন এবং বান্ডিল অ্যাডজাস্টমেন্ট।
•1 min read
সম্পাদকীয় একাডেমি
লার্নার পোর্টাল ও ক্লাউড সিঙ্ক
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (43 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics
Nuclear Physics, Fusion Energy & Advanced Reactors (ENERGY-201)20 Parts • Nuclear Physics, Thermonuclear Plasmas & Reactor Engineering
Autonomous Robotics, Kinematics & Spatial Intelligence (ROBOT-201)20 Parts • Robotic Kinematics, Dynamics, SLAM & Embodied AI
Modern Cryptography, Zero-Knowledge & Post-Quantum Security (CRYPTO-301)20 Parts • Mathematical Cryptography, Complexity Theory & Zero-Knowledge Systems