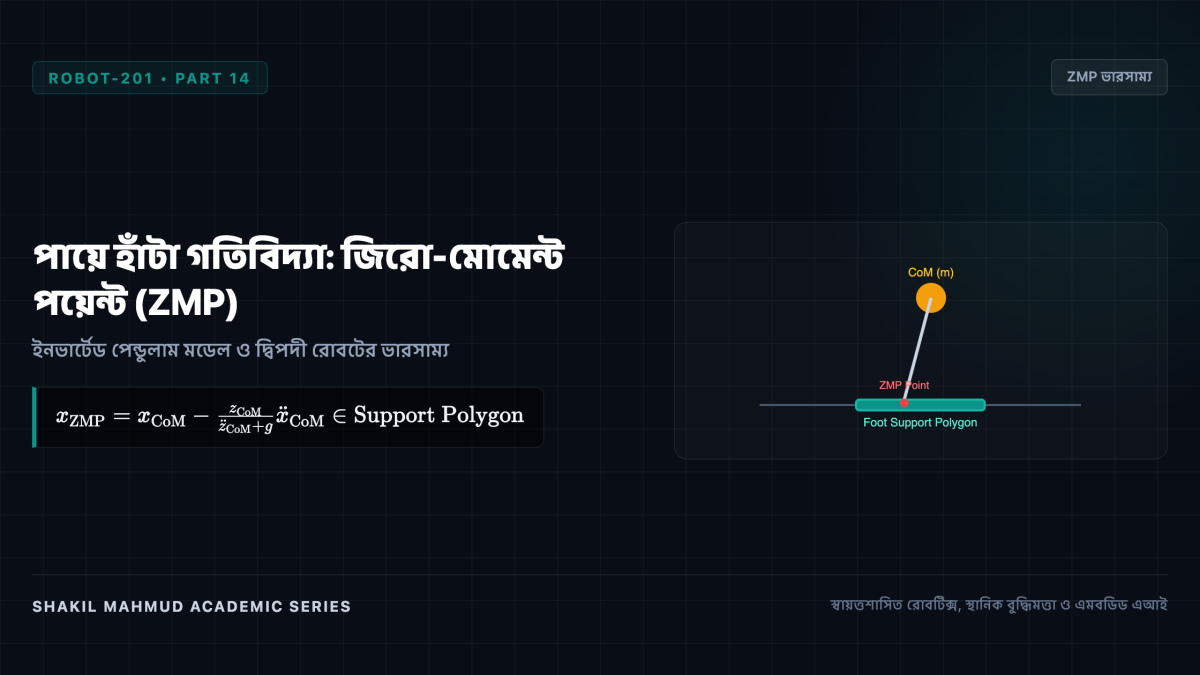
চাকাযুক্ত রোবট কেবল মসৃণ পাকা রাস্তায় চলতে পারে, অথচ প্রাকৃতিক জগতে সিঁড়ি বেয়ে ওঠা, পাথুরে পাহাড় এবং এবড়োখেবড়ো পরিবেশ অতিক্রম করতে জীবজগৎ পুরোপুরি পায়ে হাঁটা চলনের (Legged Locomotion) ওপর নির্ভরশীল। চার বা ছয় পায়ের রোবট স্থির দাঁড়িয়ে থাকতে পারলেও মানুষের মতো দুই পায়ের রোবট হাঁটার সময় মূলত প্রতি মুহূর্তে সামনে পড়ার উপক্রম হয়। এই গতিশীল দ্বিপদী ভারসাম্য রক্ষার মূল চাবিকাঠি হলো জিরো-মোমেন্ট পয়েন্ট (ZMP) এবং লিনিয়ার ইনভার্টেড পেন্ডুলাম মডেল (LIPM)।
১. জিরো-মোমেন্ট পয়েন্ট (ZMP) তত্ত্ব
১৯৬৮ সালে মিয়োমির ভুকোব্রাটোভিচ প্রস্তাবিত জিরো-মোমেন্ট পয়েন্ট (ZMP) হলো মেঝের সেই বিন্দু যেখানে জড়তা ও মহাকর্ষের কারণে সৃষ্ট মোট উল্টে যাওয়ার মোমেন্ট বা ঘূর্ণন প্রবণতা শূন্য হয়:
[
au_x = 0, quad au_y = 0
]
ZMP ভারসাম্যের মৌলিক নিয়ম:
একটি দ্বিপদী রোবট পড়ে না গিয়ে ভারসাম্য বজায় রাখবে কেবল এবং কেবল তখনই যদি তার জিরো-মোমেন্ট পয়েন্টটি মাটির সাথে পায়ের পাতার স্পর্শ ক্ষেত্রফল বা সাপোর্ট পলিগন (Support Polygon)-এর সীমানার ভেতরে থাকে।
যদি ZMP পায়ের পাতার কিনারায় পৌঁছে যায়, তবে মেঝে থেকে আর কোনো বিপরীত ঘূর্ণন বল পাওয়া যায় না, ফলে রোবটটি পায়ের কিনারায় ভর করে উল্টে পড়ে যায়।
২. লিনিয়ার ইনভার্টেড পেন্ডুলাম মডেল (LIPM)
হাঁটার সময় ২০টিরও বেশি মোটরের হিসাব একসাথে করা অত্যন্ত জটিল। ২০০১ সালে শুজি কাজিতা রোবটের পুরো ভরকে একটি উল্টো পেন্ডুলাম হিসেবে কল্পনা করে LIPM মডেল তৈরি করেন, যেখানে ভরকেন্দ্রকে একটি নির্দিষ্ট আনুভূমিক উচ্চতায় ((z_c)) সীমাবদ্ধ রাখা হয়:
উচ্চতা স্থির রাখায় (x) এবং (y) অক্ষের গতি সমীকরণগুলো সম্পূর্ণ সরলরৈখিক হয়ে যায়, যা অতি দ্রুত সমাধানযোগ্য।
৩. কাজিতার প্রিভিউ কন্ট্রোল (Preview Control)
ইনভার্টেড পেন্ডুলামের প্রকৃতিগত অস্থিরতার কারণে বর্তমান ভুলের ওপর ভিত্তি করে হাঁটানো যায় না; রোবটকে ভবিষ্যতের পদক্ষেপ আগে থেকে জানতে হয়। কাজিতার প্রিভিউ কন্ট্রোলে রোবট পরবর্তী ১.৫ সেকেন্ডের পদক্ষেপের তথ্য আগে থেকেই দেখে নেয় এবং পা ফেলার আগেই তার শরীরকে সামনে ঝুঁকিয়ে ভরবেগের নিখুঁত সমন্বয় ঘটায়।
৪. ক্যাপচার পয়েন্ট (Capture Point) ও ধাক্কা সামলানো
২০০৬ সালে জেরি প্র্যাট ক্যাপচার পয়েন্ট (ICP) ধারণাটি প্রবর্তন করেন:
এটি মেঝের সেই নির্দিষ্ট বিন্দু যেখানে রোবট পা ফেললে সে পড়ে না গিয়ে এক কদমে পুরো গতিশক্তি থামিয়ে সোজা দাঁড়িয়ে যেতে পারে। কেউ রোবটকে সজোরে ধাক্কা দিলে রোবটটি চোখের পলকে ক্যাপচার পয়েন্ট হিসাব করে ঠিক সেই বিন্দুতে পা ফেলে চমৎকারভাবে ভারসাম্য পুনরুদ্ধার করে।
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা রোবোটিক্স ও স্থানিক বুদ্ধিমত্তা→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (38 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics