একটি একক রোবট যতই উন্নত হোক না কেন, তা কোনো যান্ত্রিক ত্রুটিতে অচল হয়ে যেতে পারে। কিন্তু প্রকৃতিতে পিঁপড়ের দল, পাখির ঝাঁক কিংবা মাছের দল প্রমাণ করেছে যে শত শত সাধারণ প্রাণীর সমন্বয়ে এক অবিশ্বাস্য সম্মিলিত বুদ্ধিমত্তা তৈরি করা সম্ভব। মাল্টি-রোবট সোয়ার্ম (Swarm Robotics) কোনো কেন্দ্রীয় সার্ভার ছাড়াই কাজ করে; নিজেদের মধ্যে বেতার যোগাযোগের মাধ্যমে এরা সর্বসম্মত সিদ্ধান্ত নেয় এবং ভেরোনয় পার্টিশনের মাধ্যমে যেকোনো বিশাল ভৌগোলিক অঞ্চল নিখুঁতভাবে পর্যবেক্ষণ করে।
১. গ্রাফ তত্ত্ব ও লাপ্লাসিয়ান ম্যাট্রিক্স ((L))
(N) সংখ্যক রোবটের যোগাযোগ নেটওয়ার্ককে একটি গ্রাফের লাপ্লাসিয়ান ম্যাট্রিক্স (L = D – A) দ্বারা প্রকাশ করা হয়:
ম্যাট্রিক্সের দ্বিতীয় ক্ষুদ্রতম আইগেনভ্যালু (lambda_2(L))-কে বলা হয় অ্যালজেব্রাইক কানেক্টিভিটি।
(lambda_2 > 0) হলে গ্রাফটি পরস্পরের সাথে যুক্ত থাকে এবং এর মান যত বেশি হবে, পুরো ঝাঁকের রোবটগুলো তত দ্রুত নিজেদের মধ্যে মতৈক্যে (Consensus) পৌঁছাতে পারবে।
২. বিকেন্দ্রীভূত কনসেনসাস প্রোটোকল
কোনো কেন্দ্রীয় মাস্টার রোবট ছাড়া সবাই মিলে একটি সাধারণ সিদ্ধান্ত (যেমন গন্তব্য বা পরিবেশের তাপমাত্রা) গ্রহণ করতে প্রতিটি রোবট কেবল তার নিকটবর্তী প্রতিবেশীদের সাথে তথ্যের পার্থক্য সমন্বয় করে:
এর ফলে সূচকীয় গতিতে পুরো ঝাঁকের প্রতিটি সদস্য স্বয়ংক্রিয়ভাবে গড় মানে একমত হয়ে যায়।
৩. সেন্ট্রয়েডাল ভেরোনয় পার্টিশন ও সর্বোত্তম নজরদারি
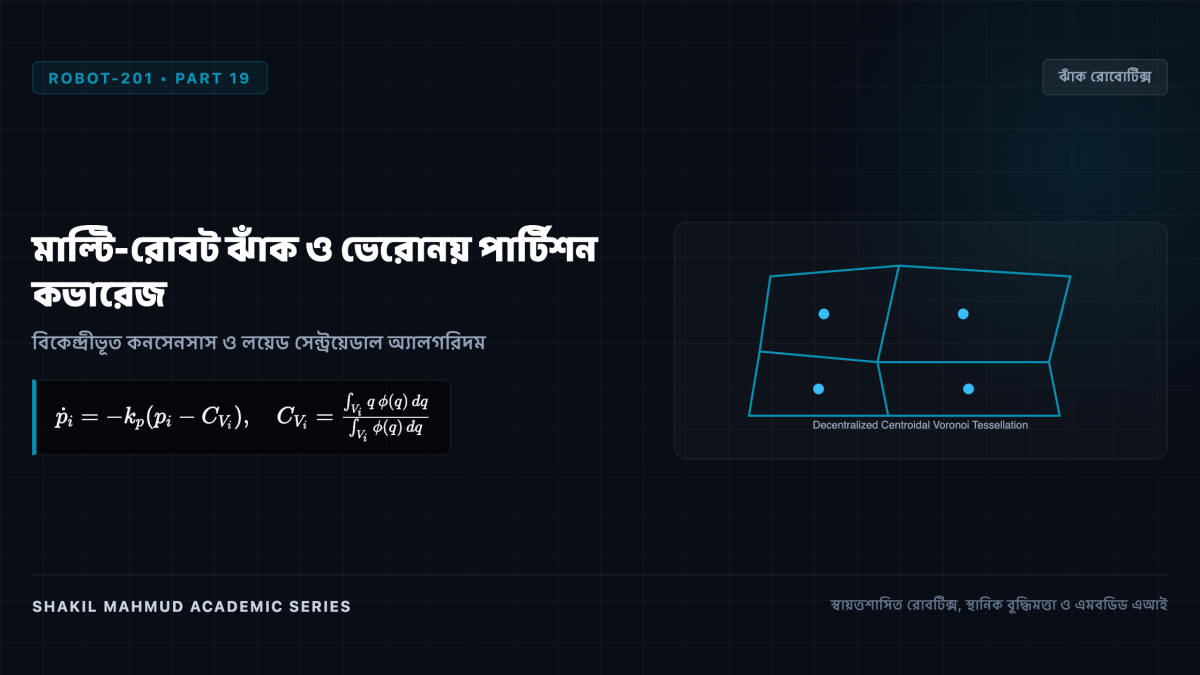
উদ্ধার অভিযান বা কৃষিজমিতে স্প্রে করতে রোবটগুলোকে পুরো এলাকায় সুষমভাবে ছড়িয়ে দিতে সেন্ট্রয়েডাল ভেরোনয় পার্টিশন (CVT) প্রয়োগ করা হয়:
প্রতিটি রোবট তার প্রতিবেশীদের অবস্থানের ভিত্তিতে পুরো এলাকাকে কয়েকটি বহুভুজ কোষে (Voronoi Cell, (V_i)) ভাগ করে নেয়।
রোবটটি তার স্বীয় কোষের ভরকেন্দ্র বা সেন্ট্রয়েডের ((C_{V_i})) দিকে এগিয়ে যায়:
[
dot{p}_i = -k (p_i – C_{V_i})
]
লয়েডের এই সহজ বিকেন্দ্রীভূত নিয়মে কোনো কেন্দ্রীয় নির্দেশ ছাড়াই সবগুলো রোবট নিজে থেকেই পুরো এলাকায় সমান দূরত্ব বজায় রেখে নিখুঁত নজরদারি নিশ্চিত করে।
৪. পাখির মতো ঝাঁক চলন (Flocking Dynamics)
বাধা এড়িয়ে একসাথে ওড়ার জন্য ক্রেইগ রেনল্ডসের তিনটি নিয়ম পালন করা হয়: (১) বিচ্ছিন্নতা: প্রতিবেশীর খুব কাছে এলে ধাক্কা এড়াতে দূরে সরে যাওয়া; (২) সারিবদ্ধতা: প্রতিবেশীর গতিবেগের সাথে নিজের গতি মেলানো; এবং (৩) সংযোগ: ঝাঁক থেকে বেশি দূরে ছিটকে না পড়ে কাছে থাকা। এই প্রযুক্তির সাহায্যে শত শত ড্রোন দুর্গম গুহা বা ধ্বংসস্তূপের ভেতর একসাথে অনুসন্ধান চালাতে পারে।
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা রোবোটিক্স ও স্থানিক বুদ্ধিমত্তা→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (38 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics