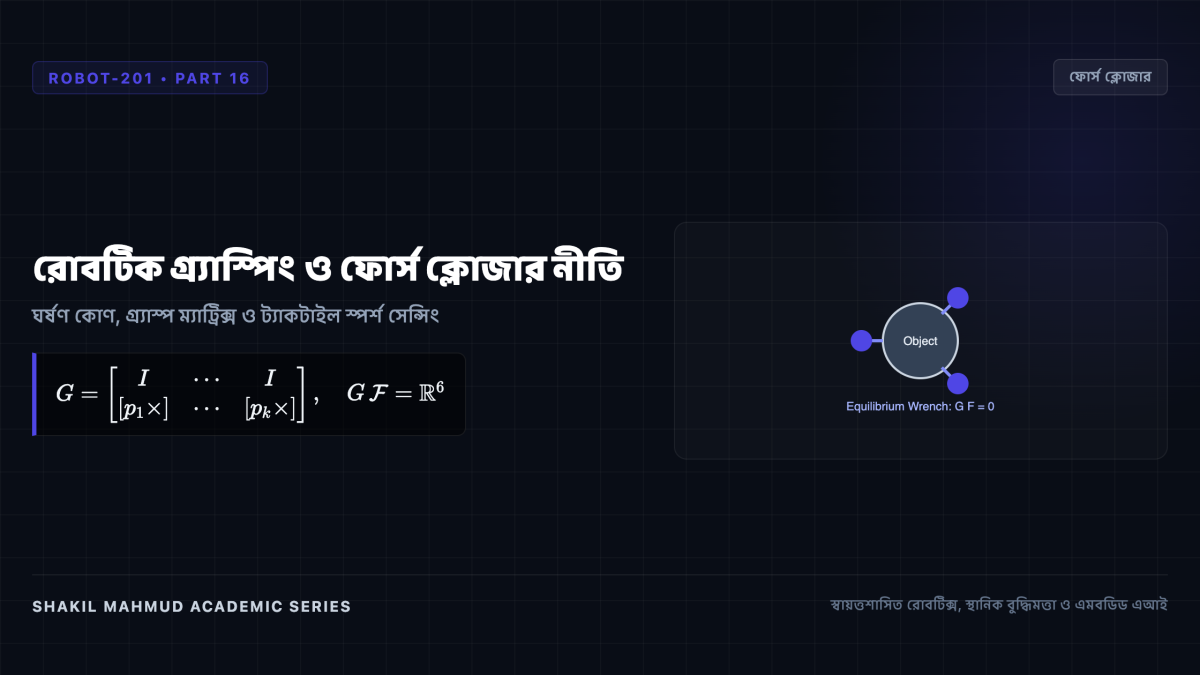
হাঁটাচলা রোবটকে চলাচলের স্বাধীনতা দেয়, কিন্তু নিখুঁত ম্যানিপুলেশন (Manipulation) রোবটকে পরিবেশকে পরিবর্তনের ক্ষমতা দেয়: ডিম না ভেঙে আলতো করে ধরা, তালার ভেতর চাবি প্রবেশ করানো, সুইয়ে সুতা পরানো কিংবা হাতুড়ি দিয়ে কাজ করা। মানুষের মতো আঙুলবিশিষ্ট রোবট হাতের সফল পরিচালনার জন্য ঘর্ষণ কোণ, গ্র্যাস্প ম্যাট্রিক্স, ফোর্স ক্লোজার (Force Closure) এবং ট্যাকটাইল স্পর্শ সেন্সরের গতিশীল সমন্বয় প্রয়োজন।
১. কন্টাক্ট মেকানিক্স: শক্ত পয়েন্ট বনাম নরম আঙুল
রোবটের আঙুল যখন কোনো বস্তুকে স্পর্শ করে, তখন বলের আদান-প্রদান নিচের নিয়মে ঘটে:
- পয়েন্ট কন্টাক্ট: কেবল ৩ডি বল ভেক্টর প্রয়োগ করতে পারে, কিন্তু কোনো মোচড় (Moment) দিতে পারে না। এটি কুলম্বের ঘর্ষণ কোণ মানে: (|f_t| le mu f_n)।
- নরম আঙুল (Soft Finger): সিলিকন রাবারের তৈরি নমনীয় আঙুল বস্তু স্পর্শ করলে ক্ষেত্রফল বৃদ্ধি পায়। ফলে বলের পাশাপাশি এটি অক্ষ বরাবর টর্শনাল মোচড়ও ((m_n)) প্রতিরোধ করতে পারে, যা কম আঙুলেই বস্তুকে স্থির রাখতে সাহায্য করে।
২. সলিসবারির গ্র্যাস্প ম্যাট্রিক্স (Grasp Matrix)
(k) সংখ্যক আঙুলের স্পর্শে বস্তুর ওপর প্রয়োগকৃত মোট বল ও টর্ক হিসাব করতে গ্র্যাস্প ম্যাট্রিক্স (G) ব্যবহৃত হয়:
[
mathcal{F}_{ ext{ext}} = G f = begin{bmatrix} I & cdots & I [p_1 imes] & cdots & [p_k imes] nd{bmatrix} begin{bmatrix} f_1 dots f_k nd{bmatrix}
]
এটি প্রতিটি আঙুলের স্থানীয় বলগুলোকে বস্তুর মূল ভরকেন্দ্রের ৬-মাত্রিক বাহ্যিক বল ও মোচড়ে রূপান্তরিত করে।
৩. ফর্ম ক্লোজার বনাম ফোর্স ক্লোজার নীতি
রোবটিক্সে বস্তুকে সফলভাবে ধরার দুটি গাণিতিক মানদণ্ড রয়েছে:
- ফর্ম ক্লোজার (Form Closure): ঘর্ষণহীন খাঁচার মতো সম্পূর্ণ জ্যামিতিক নিয়ন্ত্রণ, যেখানে ঘর্ষণ বল শূন্য হলেও কোনো দিক দিয়েই বস্তু নড়তে পারে না (ত্রিমাত্রিক বস্তুর জন্য অন্তত ৭টি স্পর্শক প্রয়োজন)।
- ফোর্স ক্লোজার (Force Closure): ঘর্ষণ বলের কার্যকর ব্যবহার, যেখানে আঙুলগুলো এমনভাবে চাপ দেয় যার ফলে বাইরের যেকোনো দিক থেকে ধাক্কা বা মোচড় আসলেও ঘর্ষণ সীমা না ভেঙে বস্তুটি নিখুঁতভাবে স্থির থাকে:
[
G left( mathcal{C}_1 imes cdots imes mathcal{C}_k
ight) = mathbb{R}^6
]
মাত্র ২টি নরম আঙুল দিয়ে এক কাপ কফি শক্তভাবে ধরা ফোর্স ক্লোজারের প্রকৃষ্ট উদাহরণ।
৪. ফেরারাই-ক্যানি (Ferrari-Canny) গ্র্যাস্প মানদণ্ড
কোনো বস্তুকে কোন দিক থেকে ধরলে সবচেয়ে শক্তভাবে আটকানো যাবে, তা নির্ধারণে ফেরারাই ও ক্যানি গ্র্যাস্প রেঞ্চ স্পেসের (GWS) ধারণা দেন। এর ভেতরে আঁকা সবচেয়ে বড় ৬ডি গোলকের ব্যাসার্ধ (psilon) যত বড় হবে, বস্তুটিকে কোনো বাহ্যিক আঘাতে হাত থেকে ফেলে দেওয়া তত বেশি অসম্ভব হবে।
৫. অপটিক্যাল ট্যাকটাইল স্পর্শ সেন্সিং: GelSight প্রযুক্তি
হাত দিয়ে বস্তু ধরার পর ক্যামেরা প্রায়ই হাত দ্বারা ঢেকে যায়। তাই স্পর্শের অনুভূতি পেতে ব্যবহৃত হয় GelSight এর মতো অপটিক্যাল ট্যাকটাইল সেন্সর:
- আঙুলের ডগায় থাকে স্বচ্ছ সিলিকন জেল এবং তার পেছনে ক্ষুদ্র রঙিন এলইডি ও মাইক্রোস্কোপিক ক্যামেরা।
- বস্তু স্পর্শ করার সাথে সাথে জেলের সূক্ষ্ম বিকৃতি ক্যামেরা দিয়ে পর্যবেক্ষণ করে সাব-মিলিমিটার ত্রিমাত্রিক আকৃতি ও স্পর্শ বল বের করা যায়।
- কোনো বস্তু পিছলে যাওয়া শুরু করলেই রোবট চোখের পলকে তা বুঝতে পেরে স্বয়ংক্রিয়ভাবে আঙুলের চাপ বাড়িয়ে শক্ত করে ধরে।




