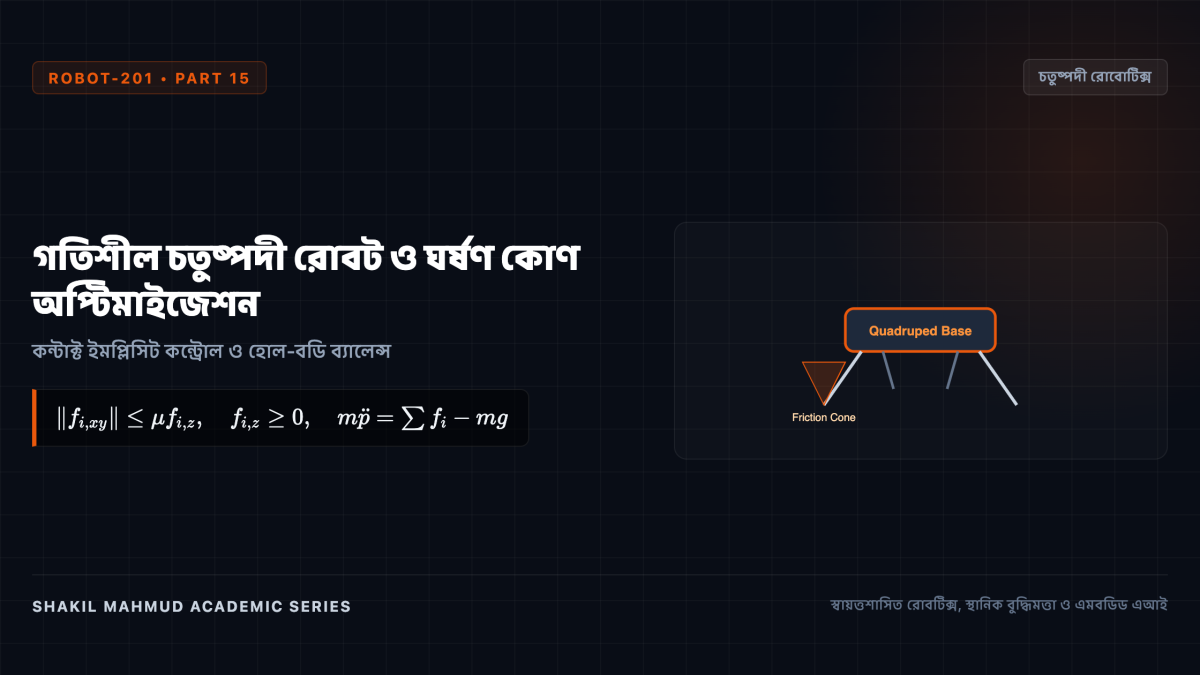
এমআইটি চিতা (MIT Cheetah) থেকে শুরু করে বোস্টন ডায়নামিক্সের স্পট (Spot)—চার পায়ের রোবটগুলো প্রাকৃতিক জীবজগতের চতুষ্পদী প্রাণীর মতো অবিশ্বাস্য গতি ও চপলতায় এবড়োখেবড়ো পাহাড়, বরফের পিচ্ছিল মেঝে এবং সিঁড়ি বেয়ে ছুটতে পারে। দৌড়ানোর সময় পা অনবরত মাটির সাথে স্পর্শ তৈরি করে এবং আবার শূন্যে ভাসে। এই তীব্র গতিময় ভারসাম্য রক্ষার পেছনে কাজ করে Convex Model Predictive Control (MPC) এবং ১ কিলোহার্টজ গতির Whole-Body Control (WBC) আর্কিটেকচার।
১. একক দৃঢ় বস্তু গতিবিদ্যা (Single Rigid-Body Dynamics)
দৌড়ানোর সময় চতুষ্পদী রোবটের ৪টি পায়ের মোট ওজন তার শরীরের মাত্র ১০%। তাই রোবটকে একটি একক দৃঢ় বস্তু (Single Rigid Body) হিসেবে কল্পনা করে তার ভরকেন্দ্রের গতি ও কৌণিক ভরবেগ হিসাব করা হয়:
[
m ddot{p} = sum_{i=1}^4 f_i – m g mathbf{1}_z, quad rac{d}{dt}(Iomega) = sum_{i=1}^4 (r_i – p) imes f_i
]
যেখানে (f_i) হলো মাটিতে অবস্থানরত পাগুলোর প্রয়োগকৃত প্রতিক্রিয়া বল (Ground Reaction Force)। এই মডেলের মাধ্যমে পুরো রোবটের গতি সমীকরণ রৈখিক রূপ ধারণ করে।
২. কুলম্বের ঘর্ষণ কোণ (Friction Cone) ও মাটির একমুখী স্পর্শ
রোবটের পা মাটিকে কেবল ধাক্কা দিতে পারে, কিন্তু টেনে ধরতে পারে না। তাই বলের মান নিচের ভৌত নিয়মগুলো মানতে বাধ্য:
একমুখী ধাক্কা: মেঝে কেবল ওপরের দিকে ধাক্কা দিতে পারে ((f_z > 0)), শূন্যে ভাসার সময় এই বল শূন্য।
কুলম্ব ঘর্ষণ কোণ: পিছলে যাওয়া রোধ করতে আনুভূমিক বল উলম্ব বল ও ঘর্ষণ গুণাঙ্কের গুণফলের চেয়ে কম হতে হবে:
[
sqrt{f_x^2 + f_y^2} le mu f_z
]
দ্রুত কোয়াড্রেটিক সমাধানের জন্য বৃত্তাকার ঘর্ষণ কোণকে ৪-কোণা পিরামিড আকারে মডেল করা হয়।
৩. দ্বি-স্তর বিশিষ্ট নিয়ন্ত্রণ কাঠামো: MPC + WBC
আধুনিক চতুষ্পদী রোবট দুটি গতিস্তরে কাজ করে:
উচ্চস্তরের MPC (৫০–১০০ Hz): পরবর্তী আধা সেকেন্ডের জন্য রোবটের ৪টি পায়ে মাটির ধাক্কা বল কেমন হবে তা হিসাব করে, যাতে শরীর সোজা থাকে এবং পাগুলো পিছলে না যায়।
নিম্নস্তরের Whole-Body Control (১০০০ Hz): প্রতি মিলিসেকেন্ডে ১২টি মোটরের টর্ক সমন্বয় করে। প্রথম অগ্রাধিকার দেওয়া হয় যেন মাটিতে থাকা পা এক চুলও না নড়ে, এবং দ্বিতীয় অগ্রাধিকার থাকে MPC-র নির্দেশিত বল নিখুঁতভাবে তৈরি করা।
হাঁটার সময় হঠাৎ কোনো গর্তে পা পড়লেও ১০০০ হার্টজ গতির WBC মুহূর্তের মধ্যে মোটরের বল পরিবর্তন করে রোবটকে সোজা রাখে।
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা রোবোটিক্স ও স্থানিক বুদ্ধিমত্তা→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (43 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics
Nuclear Physics, Fusion Energy & Advanced Reactors (ENERGY-201)20 Parts • Nuclear Physics, Thermonuclear Plasmas & Reactor Engineering
Autonomous Robotics, Kinematics & Spatial Intelligence (ROBOT-201)20 Parts • Robotic Kinematics, Dynamics, SLAM & Embodied AI
Modern Cryptography, Zero-Knowledge & Post-Quantum Security (CRYPTO-301)20 Parts • Mathematical Cryptography, Complexity Theory & Zero-Knowledge Systems