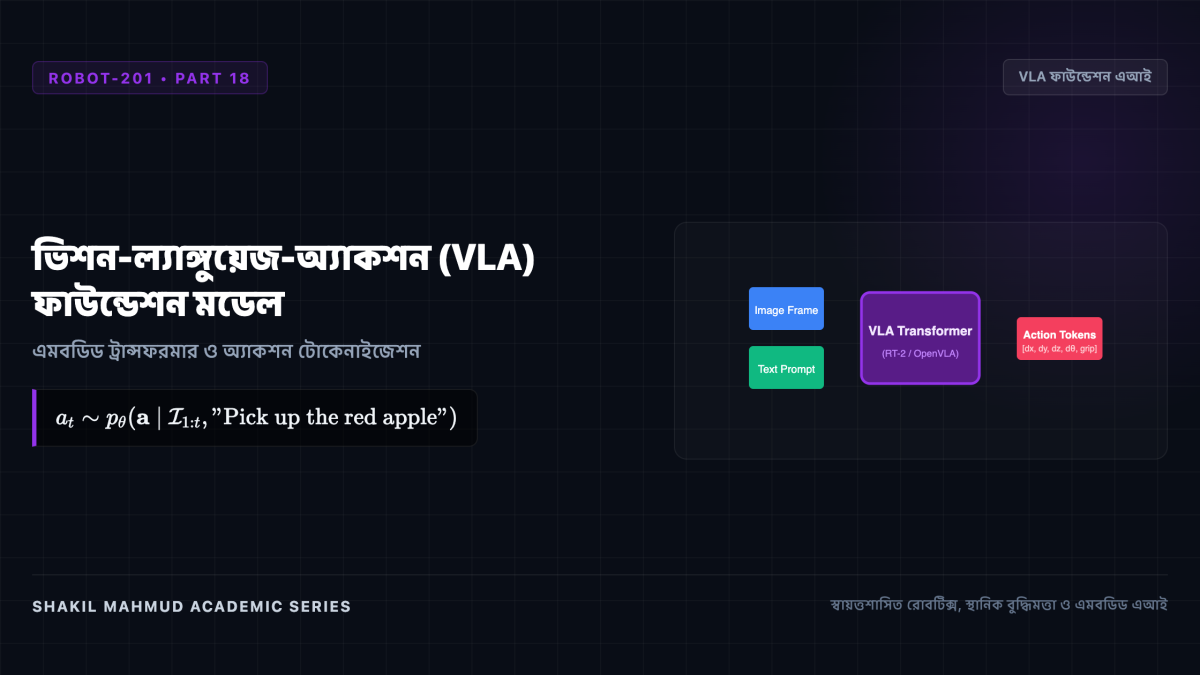
বিগত ৬০ বছর ধরে রোবট বুদ্ধিমত্তা বিভিন্ন খণ্ডে বিভক্ত ছিল: কম্পিউটার ভিশন ছবি চিনত, প্ল্যানার চিন্তা করত এবং মোটর কন্ট্রোলার হাত নাড়াত। ভিশন-ল্যাঙ্গুয়েজ-অ্যাকশন (VLA) ফাউন্ডেশন মডেল এই সমস্ত বিচ্ছিন্ন সফটওয়্যার প্রাচীর ভেঙে ইন্টারনেটের সুবিশাল ভাষাগত জ্ঞান এবং রোবটের শারীরিক মোটর নিয়ন্ত্রণকে একটিমাত্র মাল্টিমোডাল ট্রান্সফরমারের ভেতরে একত্রিত করেছে। মানুষের মৌখিক কথা শুনে কোনো পূর্বপ্রশিক্ষণ ছাড়াই নতুন নতুন বস্তু চিনতে ও ধরতে পারে এই এমবডিড এআই।
প্রতিটি অবিচ্ছিন্ন সংখ্যাকে ২৫৬টি ডিসক্রিট বিনে ভাগ করে ট্রান্সফরমারের নিজস্ব শব্দকোষে (Vocabulary) অন্তর্ভুক্ত করা হয়। ফলে পরবর্তী শব্দ অনুমানের মতোই রোবট ক্যামেরা দেখে এবং মানুষের নির্দেশ শুনে পরবর্তী শারীরিক অ্যাকশন টোকেন তৈরি করে:
ইন্টারনেটের শতকোটি ছবি-লেখার সাথে রোবটের কাজের ডেটা মিলিয়ে প্রশিক্ষণ দেওয়ায় রোবটের মধ্যে চমকপ্রদ সাধারণ জ্ঞান তৈরি হয়:
কাউকে বলতে শোনা গেল “টেবিলে কফি পড়ে গেছে, সাহায্য করো”—রোবটটি নিজে থেকেই অনুধাবন করে তরল শুষে নিতে একটি তোয়ালে বা স্পঞ্জ প্রয়োজন, টেবিলে স্পঞ্জ খুঁজে বের করে এবং তা দিয়ে টেবিল মুছে দেয়।
যদি বলা হয় “বিলুপ্ত প্রাণীটিকে ধরো”, রোবট কোনো দ্বিধা ছাড়াই টেবিলে রাখা খেলনা ডাইনোসরটি তুলে নেয়, যদিও এমন কোনো ডেমোনস্ট্রেশন সে আগে কখনো দেখেনি।
৩. ত্রিমাত্রিক স্থানিক সিন গ্রাফ (3D Spatial Scene Graphs)
সাধারণ দ্বিমাত্রিক ছবি দেখে গভীরতা বুঝতে যাতে বিভ্রম (Hallucination) না হয়, সেজন্য রোবট একটি ৩ডি স্থানিক সিন গ্রাফ তৈরি করে। এতে বস্তুর সঠিক ত্রিমাত্রিক অবস্থান, ওরিয়েন্টেশন এবং তাদের মধ্যকার সম্পর্ক (যেমন “টেবিলের ওপর”, “বাক্সের ভেতর”) মিলিমিটার স্তরে নির্ভুলভাবে যুক্ত থাকে।
৪. ডিফিউশন পলিসি ও দ্রুত অ্যাকশন জেনারেশন
বৃহৎ ট্রান্সফরমারগুলো প্রতি সেকেন্ডে ৫–১০ বার চিন্তা করতে পারলেও হাতের নিখুঁত কাজের জন্য প্রতি সেকেন্ডে ৫০–১০০ বার সিদ্ধান্ত নিতে হয়। এজন্য VLA মডেলের সাথে ডিফিউশন পলিসি (Diffusion Policy) যুক্ত করা হয়, যা মসৃণ ও প্রাকৃতিক গতিপথ তৈরি করে জটিল যন্ত্রপাতি চালনা ও সূক্ষ্ম অ্যাসেম্বলি কাজ সফলভাবে সম্পন্ন করে।
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা রোবোটিক্স ও স্থানিক বুদ্ধিমত্তা→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (38 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics