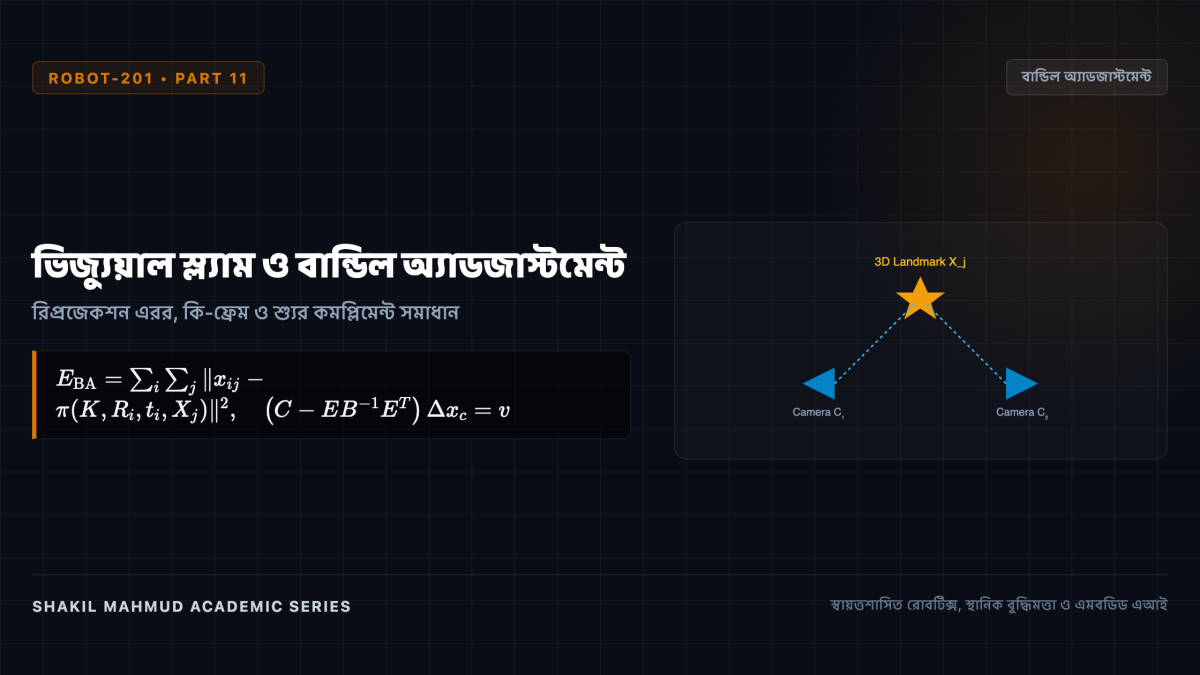
ক্যামেরা হলো রোবটের সবচেয়ে সমৃদ্ধ ও সাশ্রয়ী সেন্সর: একটি সাধারণ ক্যামেরা প্রতি সেকেন্ডে কোটি কোটি রঙিন আলোক রশ্মির তথ্য সরবরাহ করে। ভিজ্যুয়াল ওডোমেট্রি (VO) এবং ভিজ্যুয়াল স্ল্যাম (V-SLAM) কেবল ভিডিও ফ্রেম বিশ্লেষণ করে রোবটের ৬-ডিগ্রি ত্রিমাত্রিক ট্র্যাজেক্টরি বের করে এবং পরিবেশের ৩ডি নকশা তৈরি করে। ভিজ্যুয়াল স্ল্যামের জগতে দুটি প্রধান দর্শন প্রচলিত: জ্যামিতিক বৈশিষ্ট্য পর্যবেক্ষণভিত্তিক ফিচার মেথড এবং সরাসরি পিক্সেলের উজ্জ্বলতাভিত্তিক ডাইরেক্ট মেথড।
১. ফিচার-ভিত্তিক ভিজ্যুয়াল স্ল্যাম ও এপিপোলার জ্যামিতি
ক্লাসিক্যাল ফিচার মেথডে (যেমন ORB-SLAM3) ছবির কোণা ও বিশিষ্ট বিন্দুগুলো (Keypoints) শনাক্ত করে ধারাবাহিক ফ্রেমে ট্র্যাক করা হয়। দুটি ফ্রেমের মধ্যবর্তী জ্যামিতিক সম্পর্ক প্রকাশ করে এসেনশিয়াল ম্যাট্রিক্স (E):
[
x_2^T E x_1 = 0, quad E = [t]_{ imes} R
]
ম্যাট্রিক্সটিকে সিঙ্গুলার ভ্যালু ডিকম্পোজিশন (SVD) করে ক্যামেরার আপেক্ষিক ঘূর্ণন (R) এবং সরনের দিক (t) নির্ণয় করা যায়।
২. বান্ডিল অ্যাডজাস্টমেন্ট (Bundle Adjustment) ও শ্যুর কমপ্লিমেন্ট
ক্যামেরার পোজ ও ৩ডি পয়েন্টগুলোর অবস্থান সর্বোত্তম করতে বান্ডিল অ্যাডজাস্টমেন্ট প্রয়োগ করা হয়। এতে বাস্তব ছবিতে দেখা ২ডি ফিচার এবং ত্রিমাত্রিক পয়েন্ট থেকে ক্যামেরার লেন্সে প্রজেক্ট করা বিন্দুর মধ্যকার রিপ্রজেকশন এরর সর্বনিম্ন করা হয়:
হেসিয়ান ম্যাট্রিক্সের বিশেষ স্পার্স গঠনের সুযোগ নিয়ে Schur Complement প্রয়োগের মাধ্যমে কোটি কোটি পয়েন্টের সমীকরণকে সরল করে কেবল ক্যামেরার পোজের জন্য দ্রুত সমাধান করা হয়, যা রিয়েল-টাইমে শত শত কি-ফ্রেম সমন্বয় করতে পারে।
ফিচার মেথডে ছবির ৯৫% পিক্সেল বাদ দিয়ে কেবল কোণাগুলো খোঁজা হয়, যার ফলে সাদা দেওয়াল বা মসৃণ করিডোরে এটি ব্যর্থ হয়। এর বিপরীতে Direct SLAM সরাসরি পিক্সেলের আলোর তীব্রতার সমতা (Brightness Constancy) বিশ্লেষণ করে:
যেখানে (p’) হলো লক্ষ্য ফ্রেমে প্রজেক্ট করা পিক্সেল। কোনো কৃত্রিম ফিচার খোঁজা ছাড়াই সরাসরি র’ পিক্সেল ব্যবকলনের মাধ্যমে ডাইরেক্ট মেথড ঘন ৩ডি সারফেস তৈরি করতে পারে, যা যেকোনো টেক্সচারহীন শিল্প পরিবেশে অত্যন্ত কার্যকর।
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা রোবোটিক্স ও স্থানিক বুদ্ধিমত্তা→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (38 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics