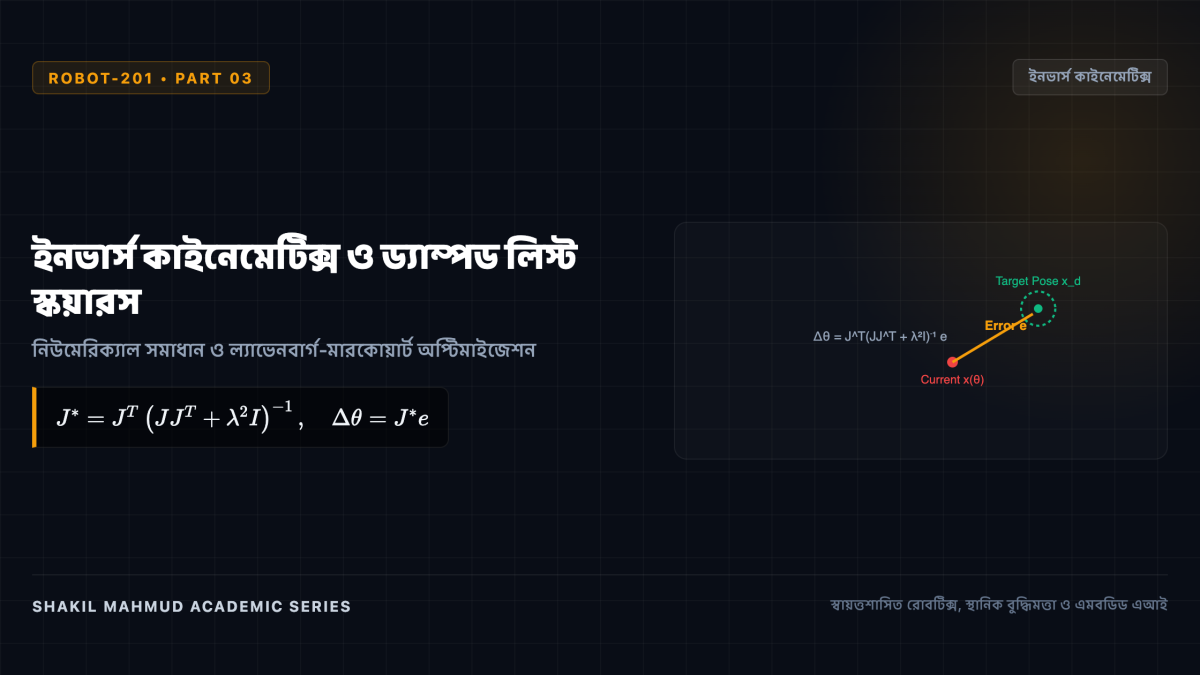
ফরওয়ার্ড কাইনেমেটিক্স যেখানে জয়েন্টের কোণ থেকে রোবটের হাতের অবস্থান বের করে, ইনভার্স কাইনেমেটিক্স (Inverse Kinematics – IK) হলো তার ঠিক বিপরীত: একটি কাঙ্ক্ষিত ত্রিমাত্রিক অবস্থান ও দিকবিন্যাসে ((T_{sd})) পৌঁছাতে হলে রোবটের বিভিন্ন জয়েন্টকে কোন কোন কোণে ঘোরাতে হবে? এটি একটি জটিল নন-লিনিয়ার সমস্যা, যার একাধিক বা অসীম সমাধান থাকতে পারে, এবং সিঙ্গুলারিটিতে সাধারণ অ্যালগরিদম মারাত্মক ভুল তৈরি করে।
১. অ্যানালিটিক্যাল ক্লোজড-ফর্ম সমাধান ও পাইপারের মানদণ্ড
শিল্পকারখানার ৬-ডিগ্রি রোবটগুলোতে অ্যানালিটিক্যাল সমাধান সবচেয়ে কার্যকর কারণ এটি মাইক্রোসেকেন্ডে নির্ভুল সমাধান দেয়। ১৯৬৮ সালে ডোনাল্ড পাইপার প্রমাণ করেন যে একটি ৬-অক্ষ রোবটের ক্লোজড-ফর্ম সমাধান থাকা কেবল তখনই সম্ভব যদি:
পরপর তিনটি জয়েন্ট অক্ষ একটি সাধারণ বিন্দুতে মিলিত হয় (যেমন স্ফেরিক্যাল রিস্টের জয়েন্ট ৪, ৫ ও ৬)।
অথবা পরপর তিনটি জয়েন্ট অক্ষ পরস্পরের সমান্তরাল হয়।
স্ফেরিক্যাল রিস্ট থাকলে সমস্যাটি দুই ভাগে ভাগ হয়ে যায়: প্রথম ৩টি জয়েন্ট দিয়ে কবজির অবস্থান এবং শেষের ৩টি জয়েন্ট দিয়ে দিকবিন্যাস সহজেই ত্রিকোণমিতির মাধ্যমে হিসাব করা যায়।
২. নিউমেরিক্যাল ইনভার্স কাইনেমেটিক্স ও নিউটন-র্যাফসন
৭-ডিগ্রি বা তার বেশি স্বাধীনতার মাত্রাযুক্ত হিউম্যানয়েড রোবট বা পাইপারের নিয়ম না মানা রোবটে পুনরাবৃত্তিমূলক (Iterative) নিউমেরিক্যাল পদ্ধতি ব্যবহার করতে হয়। রোবট জ্যাকোবিয়ান (J( heta)) ব্যবহার করে টেলর সিরিজের প্রথম ঘাত থেকে জয়েন্ট আপডেট করা হয়:
[
heta_{k+1} = heta_k + J^{-1}( heta_k) e_k
]
৩. সিঙ্গুলারিটি বিপর্যয় ও ড্যাম্পড লিস্ট স্কয়ারস (DLS)
রোবট যখন হাত পুরোপুরি সোজা করে বা সিঙ্গুলারিটিতে পড়ে, তখন জ্যাকোবিয়ানের ডিটারমিন্যান্ট শূন্যের কাছাকাছি চলে আসে। এ অবস্থায় মুর-পেনরোজ সিউডো-ইনভার্স ব্যবহার করলে জয়েন্টের গতিবেগ অসীমে লাফ দেয়, যা মোটরের মারাত্মক ক্ষতি করতে পারে।
এই সমস্যা সমাধানে ড্যাম্পড লিস্ট স্কয়ারস (ল্যাভেনবার্গ-মারকোয়ার্ট) পদ্ধতি প্রয়োগ করা হয়:
[
Delta heta = J^T left( J J^T + lambda^2 I
ight)^{-1} e
]
এখানে (lambda) হলো ড্যাম্পিং ফ্যাক্টর। সিঙ্গুলারিটিতে পৌঁছালে (lambda) ট্র্যাকিংয়ে সামান্য নমনীয়তা মেনে নিয়ে মোটরের গতিবেগকে নিরাপদ বাস্তবসম্মত সীমায় আটকে রাখে।
৪. নাল-স্পেস (Null-Space) ও বহু-উদ্দেশ্যমূলক রোবট নিয়ন্ত্রণ
৭ বা তার বেশি অক্ষের রিডানড্যান্ট রোবটে এন্ড-ইফেক্টর স্থির রেখেও রোবটের কনুই বা বাহু নড়াচড়া করানো সম্ভব। একে বলা হয় নাল-স্পেস মোশন:
এই বাড়তি স্বাধীনতা কাজে লাগিয়ে রোবট মূল কাজ বিঘ্নিত না করেই আশেপাশের কোনো বাধার সাথে সংঘর্ষ এড়াতে পারে অথবা জয়েন্টের সহনশীলতার সীমা রক্ষা করতে পারে।
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা রোবোটিক্স ও স্থানিক বুদ্ধিমত্তা→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (38 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics