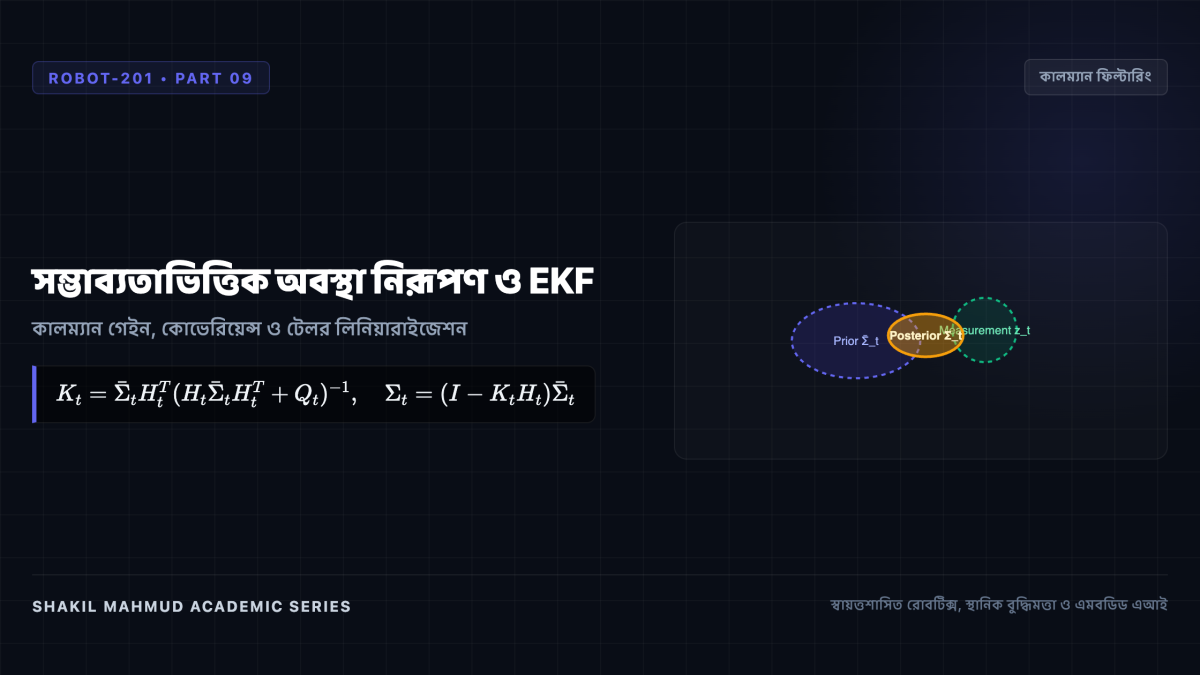
বাস্তব জগতে কোনো রোবটই তার নিজস্ব সঠিক অবস্থান সরাসরি জানতে পারে না। সেন্সরে নয়েজ থাকে, চাকা পিছলে যায় এবং পারিপার্শ্বিক বাতাসের ধাক্কা ক্রমাগত অনিশ্চয়তা যোগ করে। এই অনিশ্চয়তা মোকাবিলায় স্থানিক বুদ্ধিমত্তার মূল হাতিয়ার হলো সম্ভাব্যতাভিত্তিক অবস্থা নিরূপণ (Probabilistic State Estimation): অতীতের সমস্ত কন্ট্রোল ইনপুট ও সেন্সর তথ্যের ভিত্তিতে রোবটের সম্ভাব্য অবস্থানের একটি গতিশীল সম্ভাব্যতা বিশ্বাস (bel(x_t) = p(x_t mid z_{1:t}, u_{1:t})) বজায় রাখা।
১. রিকার্সিভ বেয়সিয়ান ফিল্টারের দুটি ধাপ
বেয়সের সূত্র মেনে ফিল্টারিং প্রক্রিয়াটি অবিরাম দুটি পদক্ষেপে চলতে থাকে:
পূর্বাভাস পর্যায় (Prediction): রোবটের চাকার ওডোমেট্রি ও গতি মডেল ব্যবহার করে পরবর্তী সম্ভাব্য অবস্থান অনুমান করা:
[
bar{bel}(x_t) = int p(x_t mid u_t, x_{t-1}) , bel(x_{t-1}) , dx_{t-1}
]
সংশোধন পর্যায় (Correction): নতুন সেন্সর ডেটা (যেমন লিডার স্ক্যান) পাওয়ার পর অনুমিত অবস্থানকে বাস্তব পর্যবেক্ষণের সাথে মিলিয়ে সংশোধন করা:
[
bel(x_t) = ta , p(z_t mid x_t) , bar{bel}(x_t)
]
২. এক্সটেন্ডেড কালম্যান ফিল্টার (EKF)
অবস্থানের অনিশ্চয়তা যখন গাউসিয়ান বেল কার্ভ মেনে চলে, তখন নন-লিনিয়ার সিস্টেমকে ফার্স্ট-অর্ডার টেলর সিরিজের জ্যাকোবিয়ান ম্যাট্রিক্স (F_t) ও (H_t) দ্বারা লিনিয়ারাইজ করে Extended Kalman Filter (EKF) প্রয়োগ করা হয়:
সেন্সর মান পাওয়ার পর বের করা হয় কালম্যান গেইন ((K_t)):
[
K_t = bar{Sigma}_t H_t^T left( H_t bar{Sigma}_t H_t^T + R_t
ight)^{-1}
]
যদি সেন্সর নিখুঁত হয় ((R_t o 0)), কালম্যান গেইন সেন্সরকে শতভাগ বিশ্বাস করে; আর সেন্সরে তীব্র নয়েজ থাকলে রোবট কেবল গতি মডেল মেনে চলে।
৩. নন-গাউসিয়ান সমাধান: পার্টিকেল ফিল্টারিং (MCL)
একই রকম দেখতে করিডোরে রোবট যখন দ্বিধায় পড়ে বা রোবটকে তুলে অন্য কোথাও ফেলে দেওয়া হয় (কিডন্যাপড রোবট সমস্যা), তখন কালম্যান ফিল্টার অচল হয়ে পড়ে। তখন হাজার হাজার নমুনা কণা (Particles) ছড়িয়ে মন্টে কার্লো লোকালাইজেশন (MCL) ব্যবহার করা হয়:
প্রতিটি কণা রোবটের একটি সম্ভাব্য অবস্থান নির্দেশ করে।
লিডার স্ক্যান ম্যাপের যে কণাগুলোর সাথে হুবহু মিলে যায়, সেগুলোর গুরুত্ব (Weight) বাড়ে এবং ভুল কণাগুলো ধ্বংস হয়ে যায় (Resampling)।
কয়েক সেকেন্ডের মধ্যেই হাজার হাজার কণা একত্র হয়ে রোবটের প্রকৃত অবস্থান নিখুঁতভাবে বের করে ফেলে।
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা রোবোটিক্স ও স্থানিক বুদ্ধিমত্তা→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (38 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics