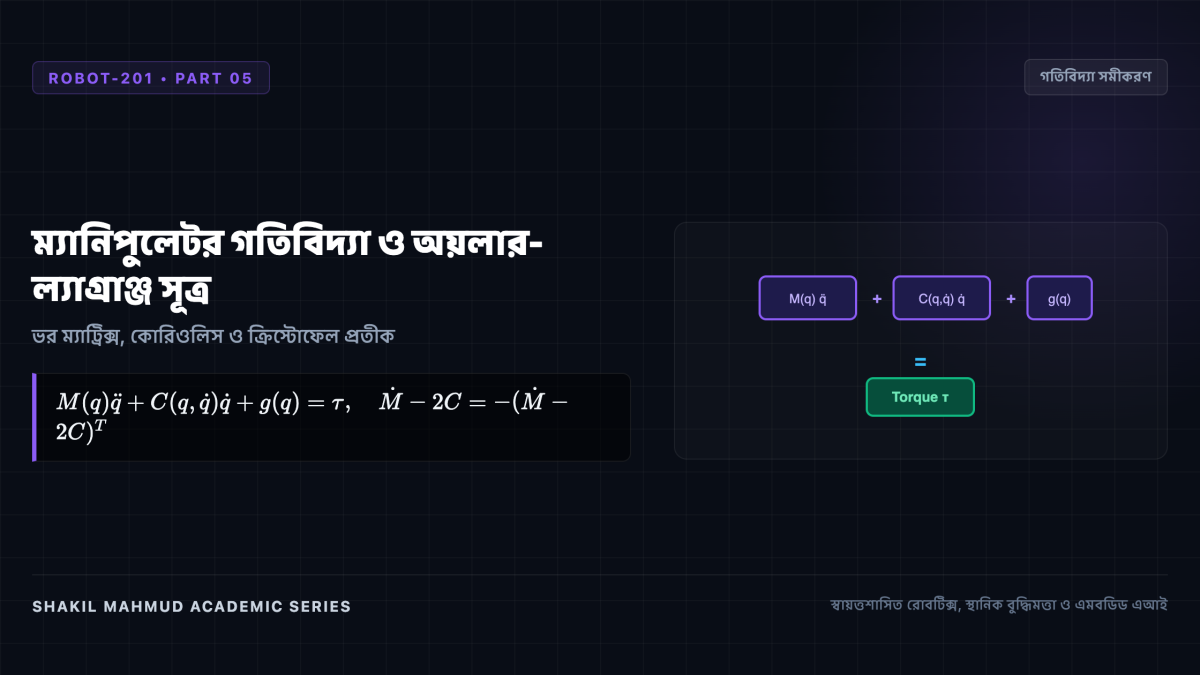
কাইনেমেটিক্স কেবল রোবটের জ্যামিতিক রূপরেখা প্রকাশ করে, কিন্তু ম্যানিপুলেটর গতিবিদ্যা (Manipulator Dynamics) নির্ধারণ করে কীভাবে ভর, জড়তা, মহাকর্ষ এবং অ্যাকচুয়েটরের প্রয়োগকৃত বল ও টর্কের কারণে রোবট বাস্তবে গতিশীল হয়। আধুনিক মডেল-ভিত্তিক নিয়ন্ত্রণ ও সিমুলেশনের মূল ভিত্তি হলো গতিবিদ্যার সমীকরণ। ল্যাগ্রাঞ্জিয়ান মেকানিক্সের মাধ্যমে ক্রিস্টোফেল প্রতীক (Christoffel Symbols) ও যান্ত্রিক শক্তি সংরক্ষণের স্কিউ-সিমেট্রি ধর্মটি গভীরভাবে অনুধাবন করা যায়।
১. ল্যাগ্রাঞ্জিয়ান মেকানিক্স ও গতি সমীকরণ
(n)-ডিগ্রি স্বাধীনতার মাত্রার রোবটের জয়েন্ট স্থানাঙ্ক (q) এবং জয়েন্ট বেগ (dot{q}) হলে, মোট গতিশক্তি (mathcal{K}) এবং বিভব শক্তি (mathcal{P})-এর বিয়োগফলকে ল্যাগ্রাঞ্জিয়ান ((mathcal{L})) বলা হয়:
[
mathcal{L}(q, dot{q}) = mathcal{K}(q, dot{q}) – mathcal{P}(q) = rac{1}{2} dot{q}^T M(q) dot{q} – mathcal{P}(q)
]
যেখানে (M(q)) হলো রোবটের কনফিগারেশন-নির্ভর ভর (জড়তা) ম্যাট্রিক্স। অয়লার-ল্যাগ্রাঞ্জ সমীকরণ প্রয়োগ করে পাওয়া যায় রোবটের মূল গতি সমীকরণ:
[
M(q) ddot{q} + C(q, dot{q}) dot{q} + g(q) = au
]
- (M(q)): প্রতিসম এবং পজিটিভ-ডেফিনিট ম্যাট্রিক্স ((M = M^T > 0)), যা রোবটের কনফিগারেশন ম্যানিফোল্ডে রিম্যানিয়ান মেট্রিক হিসেবে কাজ করে।
- (C(q, dot{q}) dot{q}): কোরিওলিস এবং কেন্দ্রাতিগ (Centrifugal) বল, যা বেগের দ্বিঘাত আকারে বাড়ে।
- (g(q)): মহাকর্ষীয় বল প্রতিরোধে প্রয়োজনীয় টর্ক।
- ( au): মোটরের প্রয়োগকৃত জয়েন্ট টর্ক ভেক্টর।
২. ক্রিস্টোফেল প্রতীক ও স্কিউ-সিমেট্রি ধর্ম
কোরিওলিস ম্যাট্রিক্স (C(q, dot{q}))-এর উপাদানগুলো প্রথম প্রকারের ক্রিস্টোফেল প্রতীক ((Gamma_{ijk})) দ্বারা সংজ্ঞায়িত হয়:
[
C_{kj}(q, dot{q}) = rac{1}{2} sum_{i=1}^n left( rac{partial M_{kj}}{partial q_i} + rac{partial M_{ki}}{partial q_j} – rac{partial M_{ij}}{partial q_k}
ight) dot{q}_i
]
এই সংজ্ঞার ফলে একটি অত্যন্ত গুরুত্বপূর্ণ ধর্ম পাওয়া যায় যাকে Skew-Symmetry বলা হয়:
[
s^T (dot{M} – 2C) s = 0 quad ( ext{যেকোনো ভেক্টর } s ext{-এর জন্য})
]
এটি যান্ত্রিক ব্যবস্থার অভ্যন্তরীণ গতিশক্তি সংরক্ষণের বাস্তব প্রতিফলন। নন-লিনিয়ার কন্ট্রোলারে লিয়াপুনভ স্থায়িত্ব (Lyapunov Stability) প্রমাণে এই ধর্মটি অপরিহার্য ভূমিকা পালন করে।
৩. রিকার্সিভ নিউটন-অয়লার অ্যালগরিদম (RNEA)
ল্যাগ্রাঞ্জিয়ানের সিম্বলিক পদ গণনা করতে (mathcal{O}(n^4)) পরিমাণ জটিলতা সৃষ্টি হয়, যা অনেক ধীরগতির। তাই ১ কিলোহার্টজ (1 kHz) রিয়েল-টাইম কন্ট্রোলে ব্যবহৃত হয় Recursive Newton-Euler Algorithm (RNEA) যার গণনার গতি রৈখিক (mathcal{O}(n)):
- ফরওয়ার্ড পাস (ভিত্তি থেকে হাত): প্রতিটি লিংকের ত্বরণ ও কৌণিক বেগ ধাপে ধাপে হিসাব করা হয়।
- স্থানীয় গতিবিদ্যা: স্পেশাল ইনার্শিয়া (mathcal{I}) ব্যবহার করে প্রতিটি লিংকের মোট বল বের করা হয়।
- ব্যাকওয়ার্ড পাস (হাত থেকে ভিত্তি): প্রান্তিক হাত থেকে শুরু করে পেছনের দিকে বল সঞ্চালন করে প্রতিটি জয়েন্ট মোটরের প্রয়োজনীয় টর্ক ( au) বের করা হয়।
আধুনিক ফিজিক্স ইঞ্জিন যেমন MuJoCo এবং Pinocchio এই অ্যালগরিদমের সাহায্যে মাত্র ২ মাইক্রোসেকেন্ডে রোবটের ডায়নামিক্স সমাধান করতে পারে।




