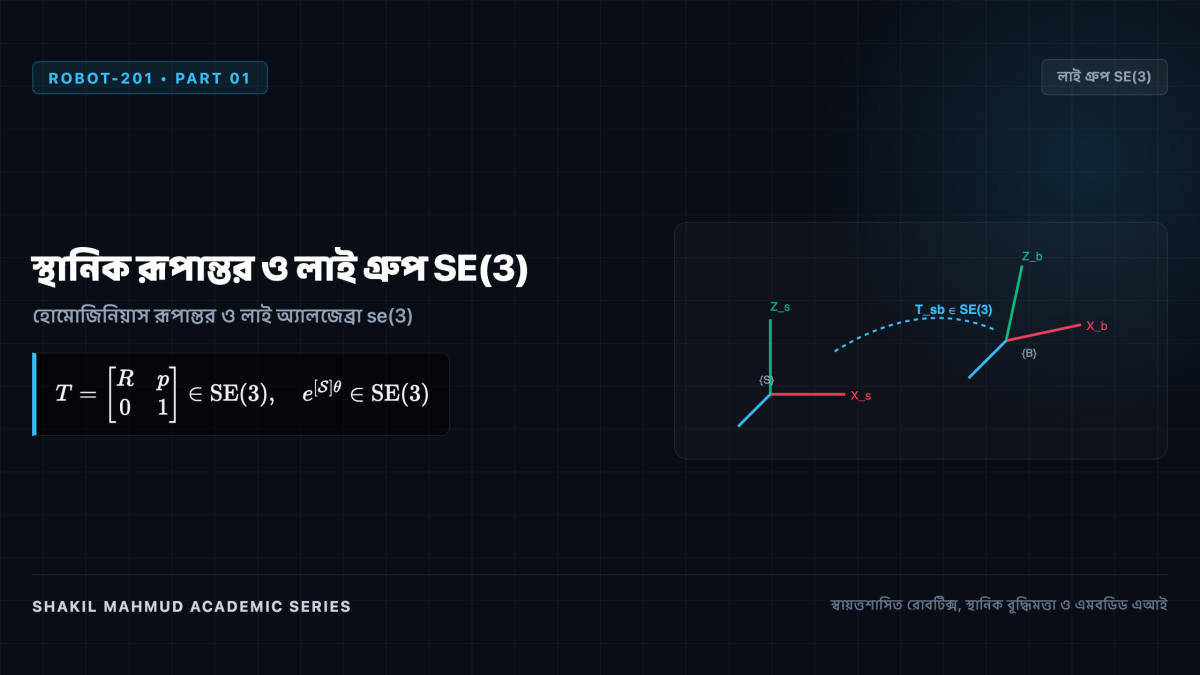
যেকোনো স্বায়ত্তশাসিত রোবট, মোবাইল ম্যানিপুলেটর বা স্থানিক বুদ্ধিমত্তার (Spatial Intelligence) মূল ভিত্তি হলো ত্রিমাত্রিক জগতে কোনো বস্তুর অবস্থান, দিকবিন্যাস এবং গতির গাণিতিক প্রকাশ। অয়লার কোণের (Euler angles) মতো গতানুগতিক পদ্ধতিতে গিম্বাল লকের মতো কৃত্রিম সিঙ্গুলারিটি তৈরি হয়। তাই আধুনিক রোবটিক্স ও এআই-তে স্থানিক রূপান্তর বর্ণনায় ব্যবহৃত হয় লাই গ্রুপ (Lie Groups) ও লাই অ্যালজেব্রা (Lie Algebras)—বিশেষ করে স্পেশাল ইউক্লিডিয়ান গ্রুপ ( ext{SE}(3)) এবং স্ক্রু মোশন টুইস্ট।
১. স্পেশাল অর্থোগোনাল গ্রুপ SO(3) ও ত্রিমাত্রিক ঘূর্ণন
একটি স্থির রেফারেন্স ফ্রেম ({S})-এর সাপেক্ষে রোবটের ঘূর্ণায়মান ফ্রেম ({B})-এর দিকবিন্যাস প্রকাশ করা হয় একটি (৩ imes ৩) অর্থোগোনাল ম্যাট্রিক্স (R) দ্বারা, যা ( ext{SO}(3)) গ্রুপের সদস্য:
[
ext{SO}(3) = left{ R in mathbb{R}^{3 imes 3} middle| R^T R = I, det(R) = +1
ight}
]
- ঘূর্ণন ম্যাট্রিক্সের কলাম তিনটি ({B}) ফ্রেমের তিনটি একক অক্ষের দিক নির্দেশ করে।
- এর বিপরীত ম্যাট্রিক্সটি সরাসরি তার ট্রান্সপোজের সমান: (R^{-1} = R^T)।
- এটি ভেক্টরের দৈর্ঘ্য ও মধ্যবর্তী কোণ অপরিবর্তিত রাখে: (|R p| = |p|)।
২. অয়লার কোণের সীমাবদ্ধতা ও কোয়াটারনিয়ন বিপ্লব
( ext{SO}(3))-এর স্বাধীনতার মাত্রা (Degrees of Freedom) ৩টি হলেও তিনটি সাধারণ কোণ (রোল-পিচ-ইও) দিয়ে একে প্রকাশ করতে গেলে গিম্বাল লক (Gimbal Lock) দেখা দেয়:
[
R_{ZYX}(alpha, beta, gamma) = R_z(alpha) R_y(beta) R_x(gamma)
]
পিচ কোণ (beta = pm ৯০^circ) পৌঁছালে প্রথম ও তৃতীয় ঘূর্ণন অক্ষ একই রেখায় মিলে যায়। ফলে জ্যাকোবিয়ানের র্যাঙ্ক হ্রাস পায় এবং কৌণিক বেগ অসীমের দিকে ধাবিত হয়। এই ত্রুটি এড়াতে রোবটিক্সে ৪-মাত্রিক ইউনিট কোয়াটারনিয়ন (Unit Quaternions) ব্যবহার করা হয়:
[
q = left( cosrac{ heta}{2}, hat{omega} sinrac{ heta}{2}
ight), quad |q| = ১
]
কোয়াটারনিয়নে কোনো ধরনের সিঙ্গুলারিটি থাকে না, যার ফলে রোবট হাতের ট্র্যাজেক্টরি ইন্টারপোলেশন (SLERP) অত্যন্ত মসৃণভাবে সম্পন্ন হয়।
৩. স্পেশাল ইউক্লিডিয়ান গ্রুপ SE(3) ও হোমোজিনিয়াস রূপান্তর
ত্রিমাত্রিক ঘূর্ণন (R in ext{SO}(3)) এবং সরলরৈখিক স্থানান্তর (p in mathbb{R}^3) কে একটিমাত্র (৪ imes ৪) ম্যাট্রিক্সে প্রকাশ করলে পাওয়া যায় ( ext{SE}(3)) গ্রুপ:
[
T = begin{bmatrix} R & p mathbf{0} & 1 nd{bmatrix} in ext{SE}(3)
]
এর বিপরীত রূপান্তর কোনো ম্যাট্রিক্স ইনভার্স গণনা ছাড়াই খুব সহজে নির্ণয় করা যায়:
[
T^{-1} = begin{bmatrix} R^T & -R^T p mathbf{0} & 1 nd{bmatrix}
]
রূপান্তরগুলো চেইনিং সূত্র মেনে চলে: (T_{sb} = T_{s1} T_{12} cdots T_{(n-1)b}), যার মাধ্যমে ক্যামেরা, রোবটের কবজি ও লক্ষ্যবস্তুর মধ্যকার সম্পর্ক এক ফ্রেমে সমন্বয় করা হয়।
৪. লাই অ্যালজেব্রা se(3) ও স্ক্রু টুইস্ট গতিবিদ্যা
( ext{SE}(3))-এর আইডেন্টিটি বিন্দুতে স্পর্শক স্থান হলো লাই অ্যালজেব্রা (mathfrak{se}(3)), যা স্থানিক গতিবেগ (টুইস্ট) প্রকাশ করে। ৬-মাত্রিক টুইস্ট ভেক্টর (mathcal{V} = [omega^T, v^T]^T) কৌণিক ও রৈখিক বেগকে একত্রিত করে। ম্যাট্রিক্স এক্সপোনেনশিয়ালের সাহায্যে যেকোনো স্থানিক গতিকে একটি স্ক্রু অক্ষ (mathcal{S}) বরাবর ঘূর্ণন ও সরন হিসেবে প্রকাশ করা যায়:
[
T = e^{[mathcal{S}] heta}
]
এই গাণিতিক কাঠামো রোবট আর্মের ফরওয়ার্ড কাইনেমেটিক্স গণনার আধুনিক ভিত্তি।




