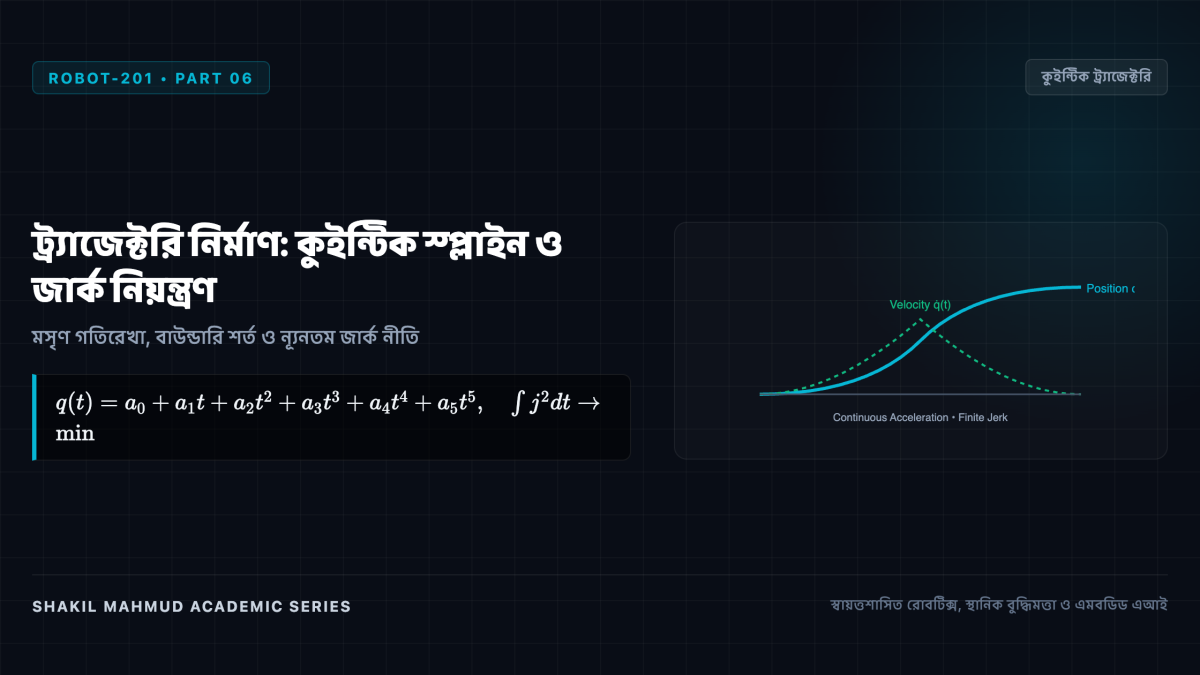
একটি জ্যামিতিক পথ কেবল নির্দেশ করে রোবট কোন কোন স্থান দিয়ে যাবে; কিন্তু একটি ট্র্যাজেক্টরি (Trajectory) পথটির সাথে সাথে সময়ানুযায়ী অবস্থান, বেগ, ত্বরণ ও জার্কের নিখুঁত মান নির্ধারণ করে। শিল্পকারখানার ভারী রোবট বা মানবসদৃশ হিউম্যানয়েডের ক্ষেত্রে মোটরের সর্বোচ্চ গতিবেগ ও টর্কের সীমা মেনে মসৃণ ট্র্যাজেক্টরি তৈরি করতে হয়, যাতে অতিরিক্ত কম্পন সৃষ্টি না হয়ে গিয়ারবক্স দীর্ঘস্থায়ী হয় এবং সূক্ষ্ম নির্ভুলতা বজায় থাকে।
১. ট্র্যাপিজয়ডাল বেগ প্রোফাইল (LSPB)
শিল্পকারখানার রোবটে সবচেয়ে বহুল ব্যবহৃত ট্র্যাজেক্টরি হলো ট্র্যাপিজয়ডাল ভেলোসিটি প্রোফাইল:
- প্রথম পর্যায় (ধ্রুব ত্বরণ): নির্দিষ্ট ত্বরণে গতিবেগ শূন্য থেকে রৈখিকভাবে বেড়ে সর্বোচ্চ মানে পৌঁছায়।
- দ্বিতীয় পর্যায় (ধ্রুব বেগ বা ক্রুজ): কোনো ত্বরণ থাকে না, রোবট সর্বোচ্চ বেগে সরলরেখায় চলে।
- তৃতীয় পর্যায় (ধ্রুব মন্দন): ঋণাত্মক ত্বরণে গতিবেগ রৈখিকভাবে কমে শূন্যে নেমে আসে।
ত্বরণের দৃষ্টিকোণ থেকে এটি সময়সাশ্রয়ী হলেও এতে একটি মারাত্মক যান্ত্রিক ত্রুটি রয়েছে: ত্বরণের হঠাৎ লাফ দেওয়ার কারণে সীমানায় তাত্ত্বিকভাবে অসীম জার্ক ((j = dddot{q} o infty)) তৈরি হয়। এই আকস্মিক ঝাঁকুনি মোটরের গিয়ারবক্সে মারাত্মক কম্পন সৃষ্টি করে এবং কাজের নিখুঁততা নষ্ট করে।
২. এস-কার্ভ (S-Curve) ও সীমিত জার্ক প্রোফাইল
কম্পন দূর করতে আধুনিক কন্ট্রোলারে ৭-ধাপ বিশিষ্ট এস-কার্ভ (S-Curve) প্রোফাইল ব্যবহার করা হয়, যেখানে জার্কের মান একটি সর্বোচ্চ সীমার ((j_{max})) মধ্যে আটকে রাখা হয়:
- ত্বরণ হঠাৎ লাফ না দিয়ে মসৃণভাবে বাড়ে এবং কমে।
- বেগের গ্রাফটি ইংরেজি ‘S’ অক্ষরের মতো মসৃণ বক্ররেখা ধারণ করে।
- কোনো ধরনের ধাতব ঝাঁকুনি না থাকায় রোবটের অবস্থান নির্ধারণ সাব-মিলিমিটার স্তরে নির্ভুল হয়।
৩. ৫ম মাত্রার (কুইন্টিক) পলিনোমিয়াল স্প্লাইন
রোবটের একাধিক পথবিন্দু সংযোগের জন্য পলিনোমিয়াল স্প্লাইন ব্যবহৃত হয়। একটি ৩য় মাত্রার স্প্লাইনে কেবল অবস্থান ও বেগ মেলানো যায়, কিন্তু ত্বরণে বিচ্ছিন্নতা থেকে যায়। পক্ষান্তরে ৫ম মাত্রার কুইন্টিক স্প্লাইনে ৬টি সহগ থাকে:
[
q(t) = a_0 + a_1 t + a_2 t^2 + a_3 t^3 + a_4 t^4 + a_5 t^5
]
ফলে শুরুর ও শেষের অবস্থান, বেগ ও ত্বরণ—সবগুলো বাউন্ডারি শর্ত একসাথে পূরণ করা সম্ভব হয়। স্থির অবস্থা থেকে শুরু হয়ে স্থির অবস্থায় পৌঁছানোর জন্য সমীকরণটি দাঁড়ায়:
[
q(t) = q_0 + (q_f – q_0) left[ 10 left(rac{t}{T}
ight)^3 – 15 left(rac{t}{T}
ight)^4 + 6 left(rac{t}{T}
ight)^5
ight]
]
৪. মানুষের প্রাকৃতিক গতিবিধি ও ফ্ল্যাশ-হোগানের ন্যূনতম জার্ক নীতি
১৯৮৫ সালে তামার ফ্ল্যাশ এবং নেভিল হোগান মানুষের হাত বাড়িয়ে কোনো বস্তু ধরার গতি বিশ্লেষণ করে আবিষ্কার করেন যে, মানব মস্তিষ্ক প্রাকৃতিক উপায়ে মোট জার্কের বর্গের ইন্টিগ্রাল সর্বনিম্ন করার সমীকরণ সমাধান করে:
[
min int_0^T left( dddot{x}^2 + dddot{y}^2
ight) dt
]
মজার বিষয় হলো, এই গাণিতিক ভ্যারিয়েশনাল সমীকরণের সমাধান অবিকল কুইন্টিক পলিনোমিয়ালের রূপ ধারণ করে! হিউম্যানয়েড রোবটে যখন এই ন্যূনতম জার্ক নীতি প্রয়োগ করা হয়, তখন রোবটের হাতের নড়াচড়া মানুষের মতোই স্বাভাবিক ও মসৃণ মনে হয়।




