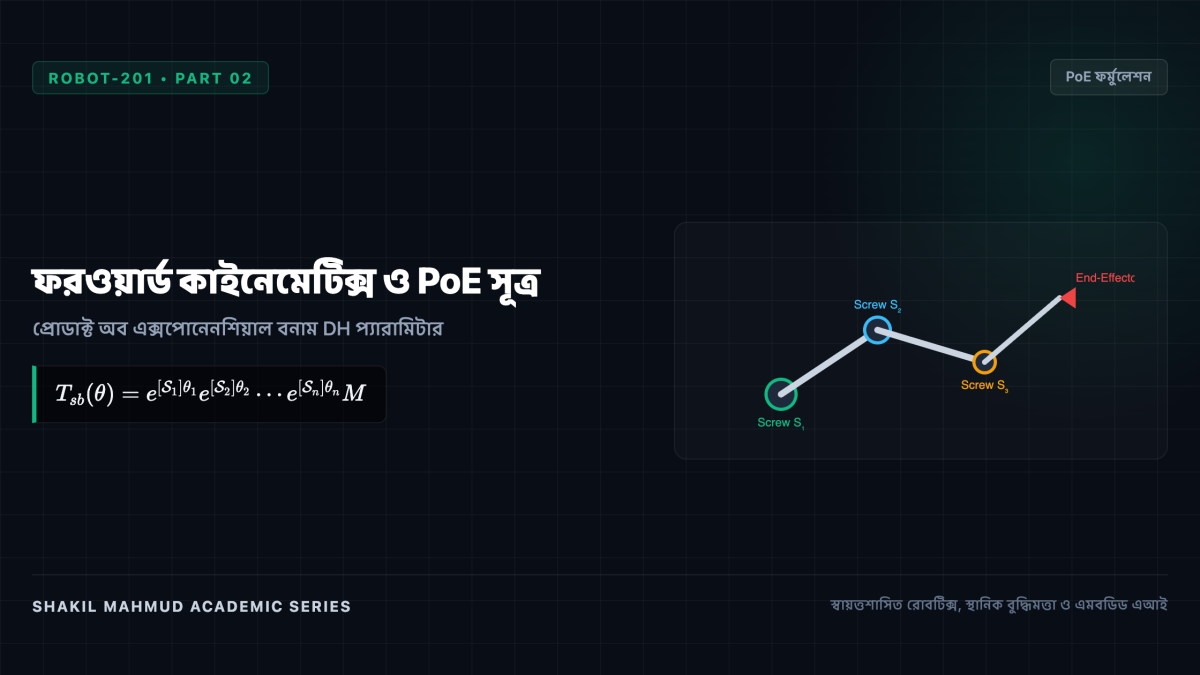
ফরওয়ার্ড কাইনেমেটিক্স (Forward Kinematics) রোবটিক্সের সবচেয়ে মৌলিক প্রশ্নটির উত্তর দেয়: রোবট আর্মের প্রতিটি জয়েন্টের কোণ জানা থাকলে (( heta_1, heta_2, dots, heta_n)), তার প্রান্তিক হাত বা এন্ড-ইফেক্টরটির ত্রিমাত্রিক অবস্থান ও দিকবিন্যাস কী হবে? বিগত কয়েক দশক ধরে টেক্সটবুকে ডেনাভিট-হার্টেনবার্গ (DH) পদ্ধতি আধিপত্য বিস্তার করলেও আধুনিক রোবট প্রকৌশলীরা এখন ব্রকেটের প্রোডাক্ট অফ এক্সপোনেনশিয়াল (PoE) পদ্ধতিকে প্রাধান্য দেন।
১. ক্লাসিক্যাল ডেনাভিট-হার্টেনবার্গ (DH) পদ্ধতি
১৯৫৫ সালে আবিষ্কৃত DH পদ্ধতিতে প্রতিটি জয়েন্ট ও লিংকের জন্য ৪টি প্যারামিটার ব্যবহার করে রূপান্তর ম্যাট্রিক্স তৈরি করা হয়:
লিংক দৈর্ঘ্য ((a_i)): (hat{z}_{i-1}) এবং (hat{z}_i) অক্ষের মধ্যবর্তী লম্ব দূরত্ব।
লিংক টুইস্ট ((alpha_i)): (hat{x}_i) অক্ষ সাপেক্ষে দুটি (z) অক্ষের মধ্যবর্তী কোণ।
জয়েন্ট অফসেট ((d_i)): (z) অক্ষ বরাবর দূরত্ব।
জয়েন্ট কোণ (( heta_i)): জয়েন্টের ঘূর্ণন কোণ।
প্রতিটি লিংকের ম্যাট্রিক্সের গুণফল থেকে এন্ড-ইফেক্টরের রূপান্তর নির্ণয় করা হয়: (T_{0n} = A_1 A_2 cdots A_n)।
২. DH পদ্ধতির গুরুতর সীমাবদ্ধতা
বাস্তব রোবটিক্সে DH পদ্ধতি প্রয়োগে বেশ কিছু জটিল সমস্যা দেখা দেয়:
সমান্তরাল অক্ষের সিঙ্গুলারিটি: দুটি জয়েন্ট অক্ষ সমান্তরাল হলে তাদের সাধারণ লম্ব রেখা অসংজ্ঞায়িত হয়ে পড়ে, যার ফলে সামান্য উৎপাদনী ত্রুটিতে প্যারামিটারের মান অসীমে লাফ দেয়।
ফ্রেম নির্বাচনের বিভ্রান্তি: প্রতিটি লিংকে আলাদা ফ্রেম বসানো অত্যন্ত শ্রমসাধ্য ও বিভ্রান্তিকর।
রোবট ক্যালিব্রেশন ব্যর্থতা: সমান্তরাল বা প্রায়-সমান্তরাল অক্ষের রোবট ক্যালিব্রেট করার সময় DH মডেল নিউমেরিক্যালি অস্থিতিশীল হয়ে পড়ে।
৩. প্রোডাক্ট অফ এক্সপোনেনশিয়াল (PoE) বিপ্লব
১৯৮৪ সালে রজার ব্রকেট প্রস্তাবিত Product of Exponentials (PoE) পদ্ধতিতে পুরো রোবটকে প্রকাশ করতে কেবল দুটি ফ্রেম দরকার হয়: বেস ফ্রেম ({S}) এবং এন্ড-ইফেক্টর ফ্রেম ({B}):
(M): যখন রোবটের সব জয়েন্টের কোণ শূন্য (( heta = 0)), তখন এন্ড-ইফেক্টরের প্রাথমিক অবস্থান ও দিকবিন্যাস।
(mathcal{S}_i = [omega_i, v_i]^T): রোবটের প্রতিটি জয়েন্টের স্ক্রু অক্ষ (Screw Axis), যা শূন্য অবস্থায় সরাসরি বেস ফ্রেমের সাপেক্ষে সংজ্ঞায়িত।
৪. আধুনিক রোবটিক্সে PoE-এর শ্রেষ্ঠত্ব
PoE পদ্ধতিতে কোনো অন্তর্বর্তী ফ্রেমের প্রয়োজন হয় না। অক্ষ সমান্তরাল হলেও গাণিতিক সূত্রে কোনো বিচ্ছিন্নতা বা সিঙ্গুলারিটি তৈরি হয় না। এছাড়া এর মাধ্যমে রোবটের জ্যাকোবিয়ান ম্যাট্রিক্স ও গতিবিদ্যার সমীকরণ সরাসরি closed-form আকারে বের করা যায়। এ কারণে Pinocchio এবং Modern Robotics-এর মতো শীর্ষস্থানীয় আধুনিক রোবটিক্স ইঞ্জিনিয়ারিং প্ল্যাটফর্মে PoE ব্যবহৃত হচ্ছে।
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা রোবোটিক্স ও স্থানিক বুদ্ধিমত্তা→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (43 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics
Nuclear Physics, Fusion Energy & Advanced Reactors (ENERGY-201)20 Parts • Nuclear Physics, Thermonuclear Plasmas & Reactor Engineering
Autonomous Robotics, Kinematics & Spatial Intelligence (ROBOT-201)20 Parts • Robotic Kinematics, Dynamics, SLAM & Embodied AI
Modern Cryptography, Zero-Knowledge & Post-Quantum Security (CRYPTO-301)20 Parts • Mathematical Cryptography, Complexity Theory & Zero-Knowledge Systems