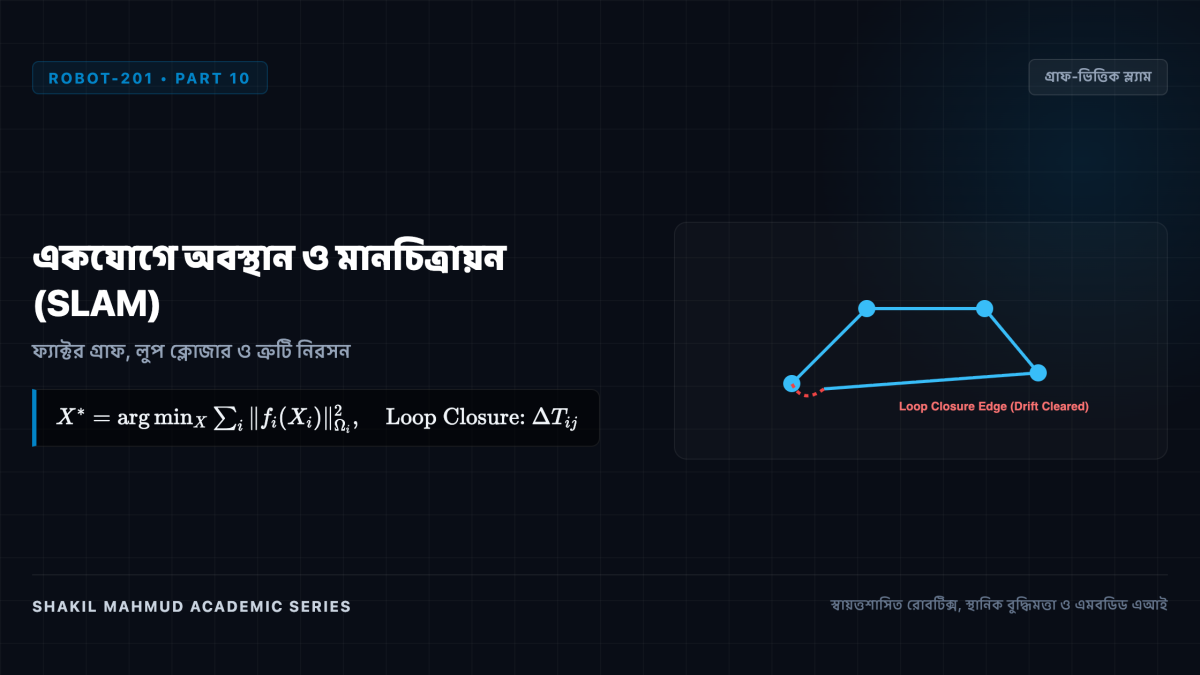
একটি সম্পূর্ণ অপরিচিত পরিবেশে নেভিগেট করতে রোবটকে একই সাথে দুটি কঠিন প্রশ্নের উত্তর দিতে হয়: “আমি কোথায় আছি?” (অবস্থান) এবং “আমার চারপাশের জগত দেখতে কেমন?” (মানচিত্র)। এটিই রোবটিক্সের বিখ্যাত SLAM (Simultaneous Localization and Mapping) সমস্যা: মানচিত্র ছাড়া অবস্থান জানা যায় না, আবার অবস্থান না জেনে মানচিত্র আঁকা যায় না। আধুনিক স্থানিক বুদ্ধিমত্তায় স্ল্যামকে একটি সুবিশাল নন-লিনিয়ার গ্রাফ অপ্টিমাইজেশন সমস্যা হিসেবে সমাধান করা হয়, যেখানে ফ্যাক্টর গ্রাফ ও লুপ ক্লোজার পুঞ্জীভূত ভুলকে শূন্যে নামিয়ে আনে।
১. গ্রাফ-ভিত্তিক স্ল্যাম (GraphSLAM) প্যারাডাইম
আধুনিক স্ল্যাম সিস্টেমে রোবটের সম্পূর্ণ যাত্রাপথকে একটি গ্রাফ (mathcal{G} = (mathcal{V}, mathcal{E})) হিসেবে মডেল করা হয়:
নোড (Nodes): সময়ের সাথে সাথে রোবটের বিভিন্ন মুহূর্তের অবস্থান (x_i in ext{SE}(3)) এবং ৩ডি ল্যান্ডমার্ক।
এজ (Edges বা Factors): ওডোমেট্রি, আইএমইউ এবং লিডার বা ক্যামেরা সেন্সর থেকে প্রাপ্ত পরিমাপ, যা দুটি নোডের মধ্যে সম্পর্ক স্থাপন করে।
গাণিতিক অপ্টিমাইজেশনের মাধ্যমে সমস্ত পরিমাপের ভুলের বর্গের সমষ্টি সর্বনিম্ন করা হয়:
যেখানে (Omega_k) হলো পরিমাপের তথ্য ম্যাট্রিক্স (Information Matrix)।
২. ফ্যাক্টর গ্রাফ ও iSAM2 অ্যালগরিদম
ফ্যাক্টর গ্রাফের মাধ্যমে সিস্টেমের কন্ডিশনাল ইন্ডিপেনডেন্স প্রকাশ করা হয়। রোবট যখন নতুন পথ চলে, জ্যাকোবিয়ান ম্যাট্রিক্সটি অত্যন্ত স্পার্স (Sparse) থাকে। ডেলার্ট ও কায়েসের বিখ্যাত iSAM2 অ্যালগরিদম গ্রাফটিকে একটি Bayes Tree-তে রূপান্তর করে, যার ফলে সম্পূর্ণ গ্রাফ নতুন করে হিসাব না করে কেবল পরিবর্তিত শাখাগুলোকে মিলিমিটারে অপ্টিমাইজ করে প্রতি সেকেন্ডে শতবার ম্যাপ আপডেট করা সম্ভব হয়।
ঘণ্টার পর ঘণ্টা চলার পর চাকার পিছলানো ও সেন্সরের ড্রিফটের কারণে রোবটের আঁকা ম্যাপ ধীরে ধীরে বেঁকে গিয়ে বিকৃত হয়ে পড়ে। এই বিপর্যয় থেকে রক্ষা পাওয়ার একমাত্র উপায় হলো লুপ ক্লোজার:
স্থান শনাক্তকরণ: ক্যামেরা ছবি বা লিডার স্ক্যানের প্যাটার্ন মিলিয়ে রোবট বুঝতে পারে যে সে অতীতে পরিভ্রমণ করা কোনো স্থানে ফিরে এসেছে।
পোজ গ্রাফ শিথিলকরণ: অতীতের পরিচিত নোড এবং বর্তমান নোডের মধ্যে একটি নতুন শক্ত বাঁধন (Edge) যুক্ত করা হয়।
গ্লোবাল অপ্টিমাইজেশন: সাথে সাথে অপ্টিমাইজার পুরো গ্রাফের ওপর এই সংশোধন ছড়িয়ে দেয়, যার ফলে শত শত মিটারের পুঞ্জীভূত ড্রিফট এক লহমায় সোজা হয়ে বাস্তব জগতের সাথে নিখুঁতভাবে মিলে যায়।
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা রোবোটিক্স ও স্থানিক বুদ্ধিমত্তা→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (38 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics