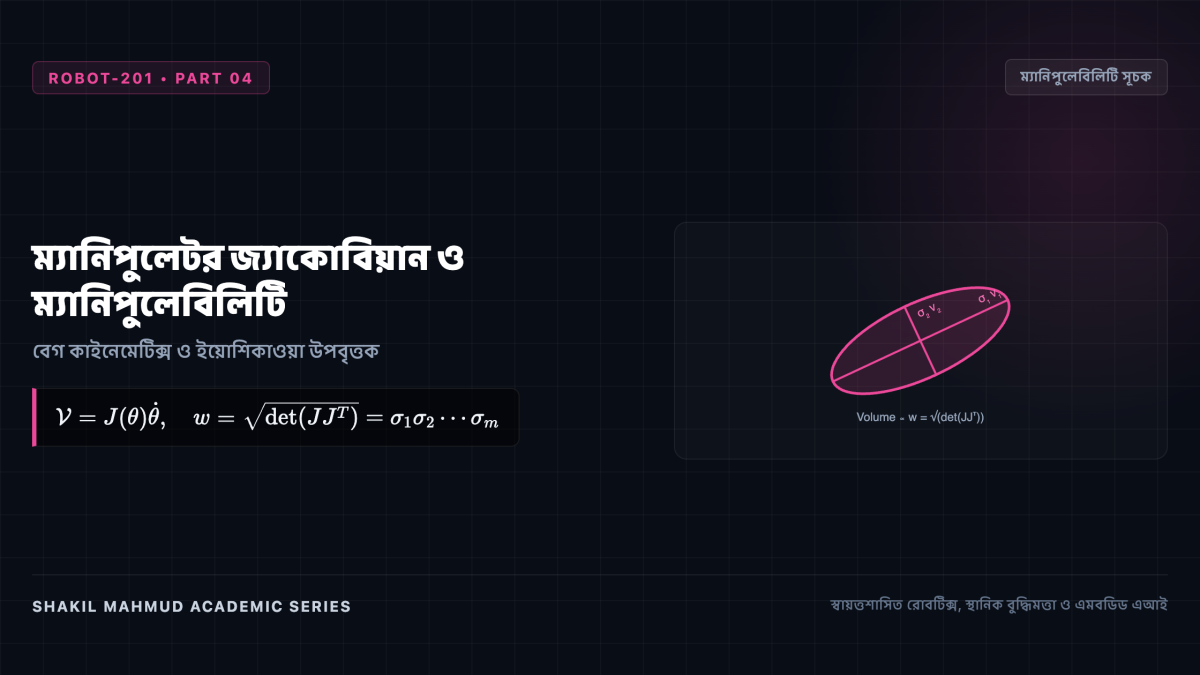
কাইনেমেটিক্স যেখানে অবস্থান নির্ধারণ করে, ডিফারেনশিয়াল জ্যাকোবিয়ান (J(q)) হলো রোবট নিয়ন্ত্রণের আসল হৃদপিণ্ড: এটি প্রতিটি জয়েন্টের ঘূর্ণন বেগ (dot{q})-এর সাথে রোবটের হাতের প্রকৃত স্থানিক বেগ বা টুইস্ট (mathcal{V})-এর রৈখিক সম্পর্ক স্থাপন করে। একইভাবে এর ট্রান্সপোজ (J^T) বাহ্যিক বল ও টর্কের সাথে মোটরের প্রয়োজনীয় টর্কের সম্পর্ক নির্ধারণ করে। জ্যাকোবিয়ান বিশ্লেষণের মাধ্যমেই বোঝা যায় রোবট কখন অচল হয়ে পড়ে (সিঙ্গুলারিটি) এবং কীভাবে তার কর্মদক্ষতা বৃদ্ধি করা যায়।
১. জ্যামিতিক জ্যাকোবিয়ান বনাম অ্যানালিটিক্যাল জ্যাকোবিয়ান
রোবটিক্সে দুটি পৃথক জ্যাকোবিয়ান ব্যবহৃত হয়:
- জ্যামিতিক জ্যাকোবিয়ান ((J)): সরাসরি রোবট হাতের প্রকৃত ভৌত বেগ (কৌণিক বেগ (omega) ও রৈখিক বেগ (v)) প্রকাশ করে:
[
mathcal{V} = begin{bmatrix} omega v nd{bmatrix} = J(q) dot{q}
]
PoE ফ্রেমওয়ার্কে প্রতিটি জয়েন্টের স্ক্রু অক্ষকে অ্যাডজয়েন্ট রূপান্তর দিয়ে এগিয়ে নিয়ে জ্যাকোবিয়ানের প্রতিটি কলাম অনায়াসে পাওয়া যায়। - অ্যানালিটিক্যাল জ্যাকোবিয়ান ((J_A)): কার্তেসীয় অবস্থান ও অয়লার কোণের সময়ের সাপেক্ষে ব্যবকলন ((dot{x})) প্রকাশ করে, যাতে অয়লার কোণের নিজস্ব সিঙ্গুলারিটির ত্রুটি প্রবেশ করে।
২. কাইনেমেটিক সিঙ্গুলারিটি: স্বাধীনতার মাত্রা হ্রাস
যখন জ্যাকোবিয়ান ম্যাট্রিক্সের র্যাঙ্ক কমে যায় ((det(J J^T) = 0)), তখন রোবট সিঙ্গুলারিটিতে পতিত হয়:
- রোবট এক বা একাধিক দিকে চলার ক্ষমতা পুরোপুরি হারিয়ে ফেলে। মোটর যতই ঘুরুক না কেন, সেই নির্দিষ্ট দিকে এন্ড-ইফেক্টর কোনো গতি তৈরি করতে পারে না।
- সিঙ্গুলার অভিমুখে সামান্য গতি চাইলে মোটরের গতিবেগ অসীমে চলে যেতে চায়।
- তবে দ্বৈততা নীতি অনুসারে, সিঙ্গুলারিটির দিকে রোবট বাইরে থেকে আসা বিপুল পরিমাণ বল কোনো মোটর শক্তি খরচ না করেই প্রতিরোধ করতে পারে (যেমন মানুষের পা সোজা অবস্থায় হাঁটু লক হয়ে শরীরের ভার বহন করে)।
৩. ইয়োশিকাওয়ার ম্যানিপুলেবিলিটি উপবৃত্তক (Ellipsoid)
রোবটটি কোনো নির্দিষ্ট অবস্থানে কতটা স্বাধীনভাবে সব দিকে নড়াচড়া করতে পারে, তা মাপার জন্য ১৯৮৫ সালে সুনিও ইয়োশিকাওয়া ম্যানিপুলেবিলিটি এলিপসয়েড প্রবর্তন করেন। মোটরের সর্বোচ্চ বেগ সীমাবদ্ধ থাকলে টাস্ক-স্পেসে এন্ড-ইফেক্টরের গতি একটি উপবৃত্তক তৈরি করে:
[
mathcal{V}^T (J J^T)^{-1} mathcal{V} le 1
]
- এই উপবৃত্তকের অক্ষগুলোর দৈর্ঘ্য জ্যাকোবিয়ানের সিঙ্গুলার মান (sigma_i) এর সমান।
- উপবৃত্তকের মোট আয়তন নির্দেশ করে ইয়োশিকাওয়া সূচক:
[
w(q) = sqrt{det(J J^T)} = sigma_1 sigma_2 cdots sigma_m
] - যদি (w = 0) হয়, উপবৃত্তকটি চ্যাপ্টা হয়ে আয়তন শূন্যে নেমে আসে, যা নির্দেশ করে রোবট সিঙ্গুলারিটিতে পড়েছে। রিডানড্যান্ট রোবট নিয়ন্ত্রণের সময় সর্বদা (w)-এর মান সর্বোচ্চ রাখার চেষ্টা করা হয়।
৪. কাইনেটোস্ট্যাটিক দ্বৈততা: বেগ ও বলের ভারসাম্য
ভার্চুয়াল ওয়ার্কের সূত্র অনুসারে জয়েন্টের মোট শক্তি ও হাতের কাজের শক্তি সমান (( au^T dot{q} = mathcal{F}^T mathcal{V}))। ফলে পাওয়া যায় বলের মৌলিক দ্বৈততা সমীকরণ:
[
au = J^T(q) mathcal{F}
]
যেখানে (mathcal{F}) হলো হাতের প্রয়োগকৃত বল ও মোচড়। বেগ ম্যানিপুলেবিলিটি উপবৃত্তক যেখানে প্রসারিত, বল উপবৃত্তক সেখানে সংকুচিত। অর্থাৎ রোবট যেদিকে দ্রুত নড়াচড়া করতে পারে, সেদিকে বেশি বল প্রয়োগ করতে পারে না; আর যেদিকে হাত সোজা হয়ে সিঙ্গুলারিটির মুখে পড়ে, সেদিকে গতিবেগ শূন্য হলেও এটি দানবীয় বল প্রয়োগ করতে পারে।




