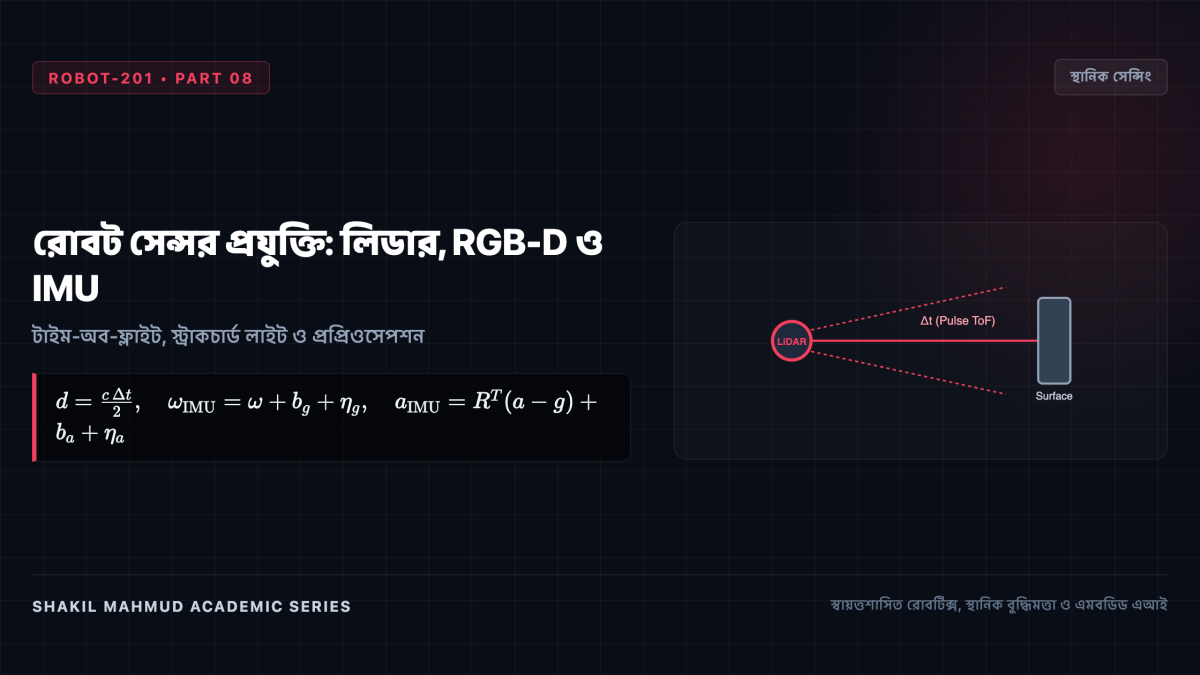
সেন্সর ছাড়া একটি স্বায়ত্তশাসিত রোবট সম্পূর্ণ অন্ধ। পরিবেশের মানচিত্র তৈরি, নিজস্ব গতি নিরূপণ এবং লক্ষ্যবস্তু শনাক্ত করতে স্থানিক বুদ্ধিমত্তা দুটি ধারার সেন্সর সমন্বয় করে: অভ্যন্তরীণ প্রপ্রিওসেপ্টিভ সেন্সর (জয়েন্ট এনকোডার ও আইএমইউ যা নিজের শরীরের গতিবিধি মাপে) এবং বহির্মুখী এক্সটেরোসেপ্টিভ সেন্সর (ক্যামেরা ও লিডার যা বাইরের জগতকে দেখে)। ত্রিমাত্রিক গভীরতা নির্ণয়ে LiDAR টাইম-অব-ফ্লাইট এবং RGB-D স্ট্রাকচার্ড লাইট হলো রোবটের প্রধান চোখ।
১. লিডার (LiDAR): টাইম-অব-ফ্লাইট বনাম FMCW প্রযুক্তি
আলোক সনাক্তকরণ ও পরিসীমা নির্ধারণ (LiDAR) লেজার রশ্মি নিক্ষেপ করে প্রতি সেকেন্ডে লক্ষ লক্ষ বিন্দুর সমন্বয়ে নিখুঁত ৩ডি পয়েন্ট ক্লাউড তৈরি করে:
- ডাইরেক্ট টাইম-অব-ফ্লাইট (dToF): লেজার রশ্মি গিয়ে কোনো বস্তুতে বাধা পেয়ে ফিরে আসার সময় ব্যবধান (Delta t) মেপে দূরত্ব নির্ধারণ করা হয়:
[
d = rac{c cdot Delta t}{2}
]
ঘূর্ণায়মান বা সলিড-স্টেট লিডার ২৫০ মিটার দূরত্বের বস্তুর সঠিক ত্রিমাত্রিক অবস্থান নির্ণয় করতে পারে। - FMCW লিডার: ক্রমাগত কম্পাঙ্ক পরিবর্তনশীল লেজার ব্যবহার করে একক শটেই দূরত্বের সাথে সাথে ডপলার শিফট মেপে বস্তুর তাৎক্ষণিক বেগ বের করতে পারে।
২. RGB-D ক্যামেরা: স্ট্রাকচার্ড লাইট ও স্টেরিও দৃষ্টি
ঘরের ভেতরে বা কাছাকাছি দূরত্বে কাজ করা ম্যানিপুলেটর ও হিউম্যানয়েডের জন্য RGB-D ক্যামেরা (যেমন RealSense, Azure Kinect) আদর্শ:
- অ্যাক্টিভ স্ট্রাকচার্ড লাইট: একটি ইনফ্রারেড প্রজেক্টর অদৃশ্য বিন্দুর জাল ছড়িয়ে দেয়। ক্যামেরা সেই প্যাটার্নের বিকৃতি বিশ্লেষণ করে প্রতিটি পিক্সেলের গভীরতা (Z) বের করে:
[
Z = rac{f cdot B}{d}
]
যেখানে (B) হলো প্রজেক্টর ও সেন্সরের মধ্যবর্তী বেসলাইন দূরত্ব এবং (d) হলো পিক্সেল ডিসপ্যারিটি। - রঙিন RGB ছবির প্রতিটি পিক্সেলের সাথে একটি করে গভীরতা মান যুক্ত থাকায় রোবট একই সাথে বস্তুর রঙ এবং ত্রিমাত্রিক আকার দেখতে পায়।
৩. ইনার্শিয়াল মেজারমেন্ট ইউনিট (IMU) ও ওডোমেট্রি ড্রিফট
রোবটের শরীরের অভ্যন্তরীণ গতি পরিমাপে ৩-অক্ষ অ্যাক্সেলেরোমিটার এবং ৩-অক্ষ জাইরোস্কোপের সমন্বয়ে গঠিত MEMS IMU ব্যবহৃত হয়:
- জাইরোস্কোপ কৌণিক বেগ এবং অ্যাক্সেলেরোমিটার রৈখিক ত্বরণ পরিমাপ করে।
- সেন্সরের সূক্ষ্ম বায়াস (Bias) সময়ের সাথে সাথে ড্রিফট করে। ত্বরণকে দুইবার ইন্টিগ্রেশন করে অবস্থান বের করতে গেলে সময়ের বর্গের সাথে ((mathcal{O}(t^2))) ভুল বহুগুণ বেড়ে যায়।
- এই ত্রুটি চরিত্রায়নের জন্য অ্যালান ভ্যারিয়েন্স (Allan Variance) বিশ্লেষণ ব্যবহার করে কালম্যান ফিল্টারের প্যারামিটার নিখুঁত করা হয়।
৪. মাল্টিমোডাল সেন্সর এক্সট্রিনসিক ক্যালিব্রেশন
রোবটের বিভিন্ন স্থানে বসানো ক্যামেরা, লিডার ও আইএমইউ-এর ডেটা এক ফ্রেমে আনতে তাদের মধ্যবর্তী ত্রিমাত্রিক রূপান্তর ম্যাট্রিক্স (T_{ ext{cam}}^{ ext{lidar}} in ext{SE}(3)) এবং মাইক্রোসেকেন্ড স্তরের সময় সমন্বয় ((Delta t)) ক্যালিব্রেট করতে হয়। অপ্টিমাইজেশনের মাধ্যমে সাব-মিলিমিটার নির্ভুলতা অর্জিত হলে রোবট অতি দ্রুত গতিতেও পারিপার্শ্বিক স্থানিক পরিবেশ নিখুঁতভাবে অনুধাবন করতে পারে।




