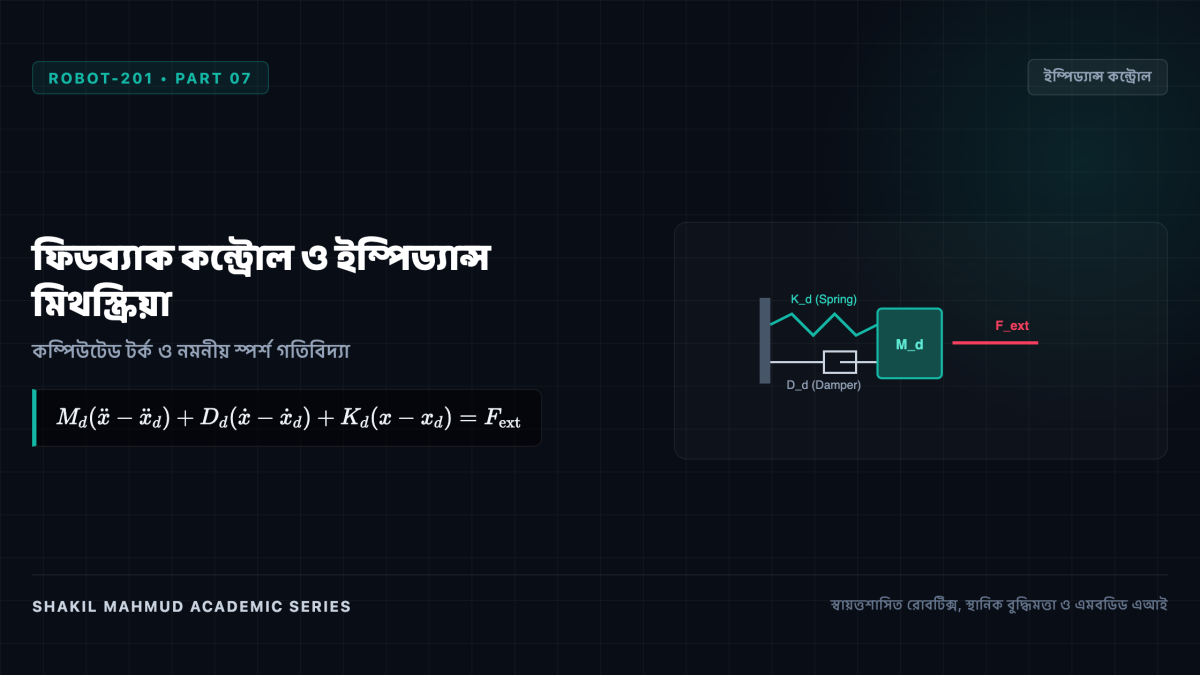
বাস্তব জগতে ঘর্ষণ, ওজনের অনিশ্চয়তা ও বাহ্যিক বাধার কারণে কেবল ওপেন-লুপ মডেলে রোবট নিখুঁতভাবে চলতে পারে না। এর জন্য প্রয়োজন রিয়েল-টাইম ফিডব্যাক গতি নিয়ন্ত্রণ (Feedback Motion Control)। রোবটের নন-লিনিয়ার গতিবিদ্যা সমীকরণ ব্যবহার করে কম্পিউটেড টর্ক কন্ট্রোল পুরো রোবটকে সরলরৈখিক গতিতে রূপান্তর করে। অন্যদিকে মানুষের সাথে নিরাপদে কাজ করার জন্য রোবটকে কঠোর পজিশন কন্ট্রোলের বদলে নমনীয় ইম্পিড্যান্স কন্ট্রোলে (Impedance Control) পরিচালিত হতে হয়।
এখানে (u) হলো একটি সহায়ক ইনপুট। এই সূত্র প্রয়োগ করলে রোবটের জটিল নন-লিনিয়ার কোরিওলিস ও মহাকর্ষীয় প্রভাবগুলো গাণিতিকভাবে বাতিল হয়ে যায় এবং সম্পূর্ণ রোবটটি (n) সংখ্যক সরল ডাবল-ইন্টিগ্রেটরে ((ddot{q} = u)) পরিণত হয়।
এখন (u)-কে পিডি (PD) ট্র্যাকিং ফিডব্যাক হিসেবে বেছে নিলে:
এর ফলে ট্র্যাকিং ভুলের সমীকরণ (ddot{e} + K_v dot{e} + K_p e = 0) একটি সরল ড্যাম্পড অসিলেটরে পরিণত হয়, যা নিশ্চিত করে সময়ের সাথে সাথে রোবটের ট্র্যাকিং ভুল দ্রুত শূন্যে নেমে আসবে।
২. ওসামা খাতিবের অপারেশনাল স্পেস ফর্মুলেশন
জয়েন্টের বদলে সরাসরি টাস্ক-স্পেসে (হাতের কার্তেসীয় অবস্থানে) নিয়ন্ত্রণ কার্যকর করার জন্য ১৯৮৭ সালে ওসামা খাতিব অপারেশনাল স্পেস ডায়নামিক্স উদ্ভাবন করেন:
[
Lambda(x) ddot{x} + mu(x, dot{x}) + p(x) = F
]
যেখানে (Lambda(x) = (J M^{-1} J^T)^{-1}) হলো টাস্ক-স্পেসের কার্যকর ভর ম্যাট্রিক্স। এর ফলে রোবটের ইনভার্স কাইনেমেটিক্স আগে থেকে হিসাব না করেই সরাসরি হাতের ওপর প্রয়োগকৃত বল ও গতির নিয়ন্ত্রণ করা যায়।
সাধারণ কঠোর পজিশন কন্ট্রোলে পরিচালিত কোনো রোবট আর্মের সামনে কোনো মানুষ বা শক্ত বাধা এলে রোবটটি পথ বজায় রাখতে সর্বোচ্চ মোটর শক্তি প্রয়োগ করে মারাত্মক দুর্ঘটনা ঘটাতে পারে। এই ঝুঁকি দূর করতে নেভিল হোগান ইম্পিড্যান্স কন্ট্রোল আবিষ্কার করেন।
এখানে অবস্থান বা বল আলাদাভাবে নিয়ন্ত্রণ না করে তাদের মধ্যবর্তী গতিশীল সম্পর্ক নিয়ন্ত্রণ করা হয়:
রোবটটি একটি ভার্চুয়াল স্প্রিং-ড্যাম্পার সিস্টেমে রূপান্তরিত হয়। কেউ হাত দিয়ে ধাক্কা দিলে রোবটটি আঘাত না করে স্প্রিংয়ের মতো নমনীয়ভাবে পেছনের দিকে সরে যায় এবং বাধা সরে গেলে আবার আপন পথে ফিরে আসে। এ কারণেই আধুনিক কোবট (Cobots) ও হিউম্যানয়েড রোবট মানুষের সাথে নিরাপদে কাজ করতে সক্ষম।
সফটওয়্যার প্রকৌশলী ও লেখক, ঢাকা, বাংলাদেশ। কম্পিউটার বিজ্ঞান, পদার্থবিজ্ঞান, ইতিহাস ও ভাবনার সমন্বয়ে ব্যক্তিগত নোট ও প্রবন্ধ সংকলন।
Editorial Dispatch
Curiosity & Articles Delivered to Your Inbox
Receive thoughtful articles on software architecture, physical sciences, history, and systems. No algorithms, no sponsors, no noise.
আন্তঃসম্পর্কিত জ্ঞানচর্চা ও পাঠপরিক্রমা রোবোটিক্স ও স্থানিক বুদ্ধিমত্তা→পদার্থবিজ্ঞানের মহাবিকাশ
চিন্তার ধারাবাহিকতা: সংযুক্ত বিষয় ও সংকলন
কোয়ান্টাম বলবিদ্যা ও গতিবিদ্যার পর এবার পা রাখুন ১৩.৮ বিলিয়ন বছরের মহাজাগতিক রূপরেখায় — নক্ষত্রের জন্ম ও গ্যালাক্সির বিবর্তন থেকে মহাবিশ্বের ভবিষ্যৎ।
গ্যালিলিওর গতিবিদ্যা ও নিউটনের মহাকর্ষ থেকে শুরু করে ম্যাক্সওয়েল, আইনস্টাইন, কোয়ান্টাম বলবিদ্যা এবং স্থান-কালের একীভূত কোয়ান্টাম গ্র্যাভিটির মহাকাব্যিক সন্ধান।
প্রস্তাবিত প্রবেশদ্বার ও গুরুত্বপূর্ণ মাইলফলক পর্বসমূহ:
বিশ্বব্যাপী সকল পাঠক, গবেষক ও শিক্ষার্থীদের জন্য উন্মুক্ত। গুগল বা যেকোনো ব্যক্তিগত ইমেইল দিয়ে সুরক্ষিতভাবে সাইন ইন করে পাঠ্যক্রমের অগ্রগতি সিঙ্ক ও চূড়ান্ত পরীক্ষায় অংশ নিন।
অথবা যেকোনো ইমেইল দিয়ে প্রবেশ করুন
🎓
Enrolled Academic Curricula (38 Disciplines)
The Great Equations (MATH-101)20 Parts • Mathematical Physics & Epistemology
The Story of Physics (PHYS-101)20 Parts • Classical & Modern Theoretical Physics
The Universal Chronicle (COSM-101)20 Parts • Astrophysics & Big History Cosmology
The Evolutionary Odyssey (BIOL-101)20 Parts • Paleobiology, Genetics & Macroevolution
The Story of Consciousness (PHIL-101)20 Parts • Cognitive Neuroscience & Philosophy of Mind
The History of Computing and AI (COMP-101)20 Parts • Computer Architecture & Machine Intelligence
The History of Bengal (HIST-101)20 Parts • Regional Historiography & Geopolitical Economy
The Epic of Human Civilization (CIV-101)20 Parts • World History & Civilizational Anthropology
The Evolution of Money & Markets (ECON-101)20 Parts • Monetary History, Central Banking & Macroeconomics
The Story of Chemistry (CHEM-101)20 Parts • Molecular Sciences, Quantum Bonding & Nanotechnology
The Story of Genetics (GEN-101)20 Parts • Molecular Biology, Genomics & Synthetic Life
The History of Philosophy (PHIL-101)20 Parts • Epistemology, Classical Metaphysics & Continental Thought
Game Theory & Mechanism Design (GAME-101)20 Parts • Strategic Interaction, Mechanism Design & Algorithmic Economics